












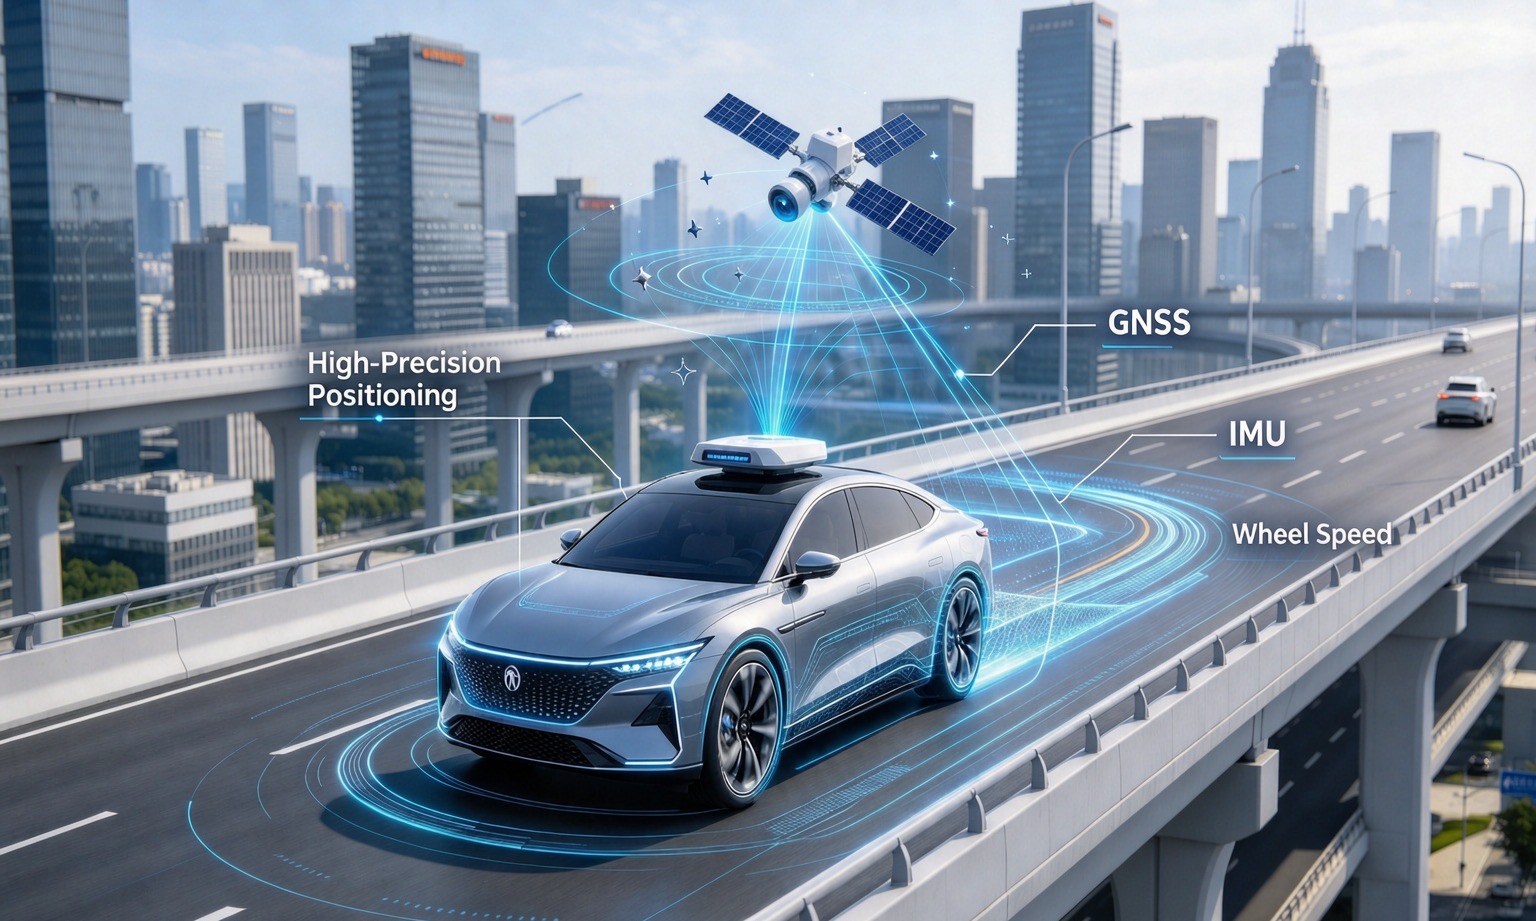
Камеры и лидар очень хорошо отвечают на один вопрос: что меня окружает. Они до сих пор не отвечают на три вопроса, на которые должен ответить транспортное средство до того, как он движется — где я на карте, в какую сторону направлен корпус и с какой скоростью я на самом деле движусь.
Это задача GNSS IMU Wheel Speed Fusion, и это та часть стека, которая получает меньше всего внимания, пока что-то не пойдёт не так под туннелем. Это написано со стороны интеграции: для чего авторитетен каждый сенсор, где каждый тихо проваливается, и какие тесты решают спор до коммита программы.
GNSS IMU Wheel Speed Fusion: три сенсора, три вида истины
Большинство команд могут описать все три датчика. Меньше кто может сказать, в чём каждый из них является экспертом, и это различие заключается в разнице между термоядерной конструкцией и тремя устройствами, подключёнными к одному корпусу.
| Датчик | Авторитет для | Ставка | Провалы |
|---|---|---|---|
| GNSS / RTK | Абсолютное положение на Земле | 1–10 Гц | Потеря неба или получение отражений |
| IMU | Скорость вращения и удельная сила | 100–200 Гц | Интеграция собственного смещения в дрейф |
| Скорость колес | Расстояние, пройденное через шину | 20–100 Гц на CAN | Отчёт о вращении, когда шина скользит |
Читайте этот столбец за колонкой, и архитектура пишется сама по себе: один датчик не имеет дрейфа, но и непрерывности, другой — непрерывность, но нет ссылки, у третьего нет ни одного из них, пока не измеряет грунт напрямую и он почти ничего не стоит.
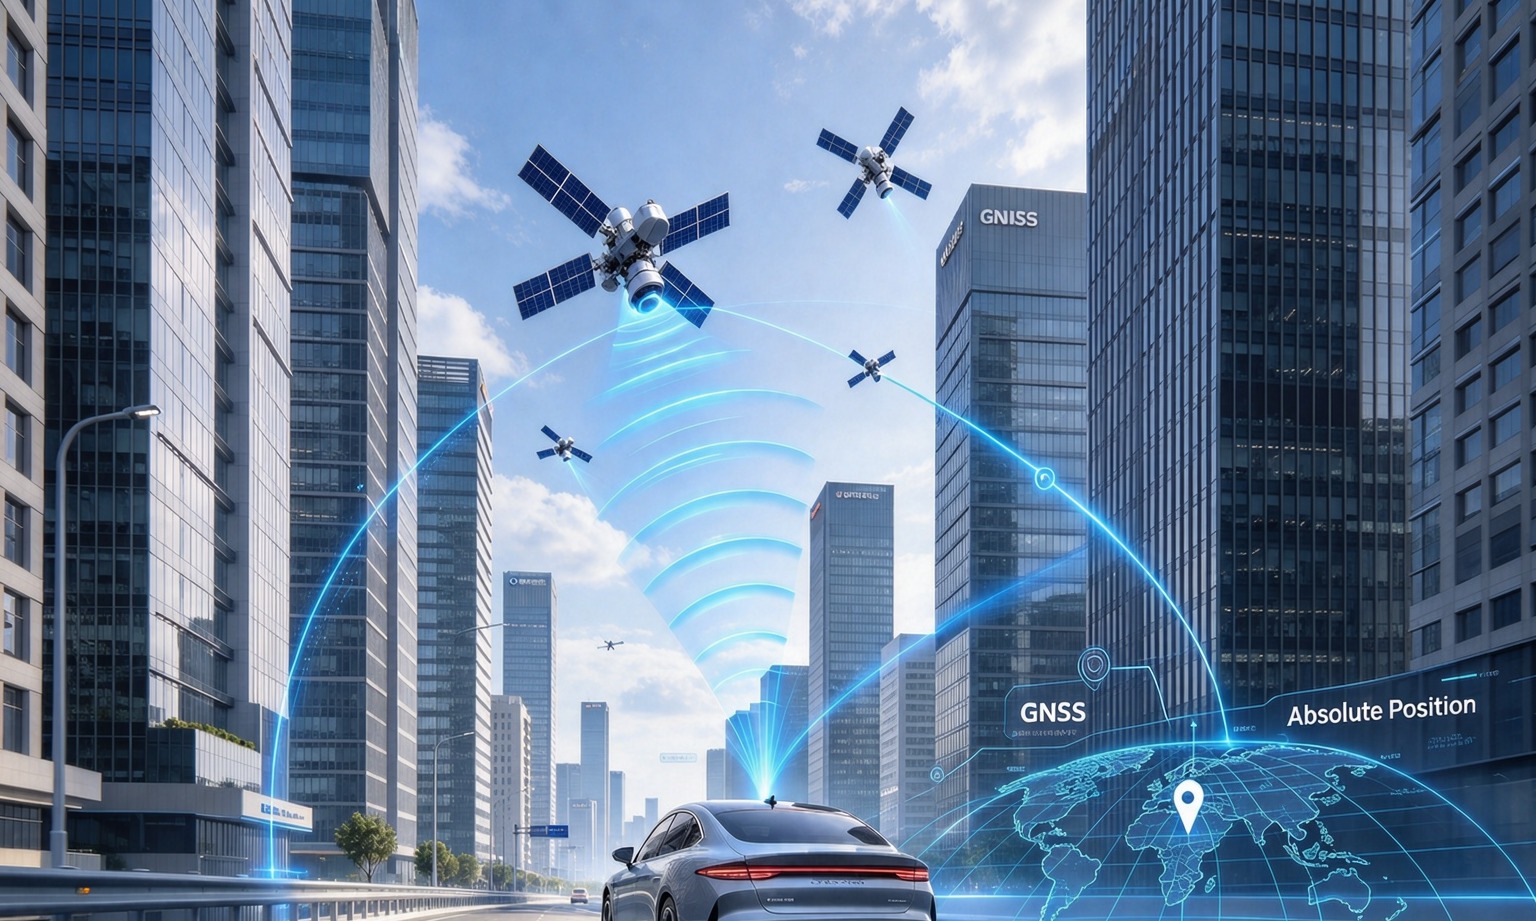
GNSS: Единственный датчик, который знает, где находится «здесь»
GNSS — единственный датчик, который может сказать, где вы находитесь, даже не бывая там раньше. Всё остальное начинается с предположения; GNSS начинается с планеты.
С помощью RTK-коррекций он даёт абсолютное положение на уровне сантиметров, и механизм заслуживает простого упоминания, потому что он объясняет режимы отказа позже: опорная станция на известной координате измеряет текущую ошибку атмосферы и орбиты, отправляет её в качестве коррекции, а приёмник вычитает её. Коррекция настолько хороша, насколько хороша связь, которая её проводит, и вид неба с антенны — именно поэтомуRTK против PPKважно для послеобработки, но не помогает движущейся машине.
Два свойства регулярно неправильно понимаются. Первая — это скорость: 1–10 Гц — это нормально, поэтому между двумя фиксациями автомобиль может проехать полметра со скоростью 50 км/ч, и что-то должно заполнить этот пробел. Вторая — показатель точности описывает распределение при заданных условиях, а не обещание в каждом моменте. В городском каньоне ситуация часто представляет собой чистое решение, вычисленное из отраженных сигналов, что хуже, чем очевидная потеря фиксации, потому что на выходе ничего не предупреждает. Механика этого процесса описана вСмягчение многоступенчатого поведения в городском позиционировании.
IMU: быстро, плавно и неправильно за считанные секунды
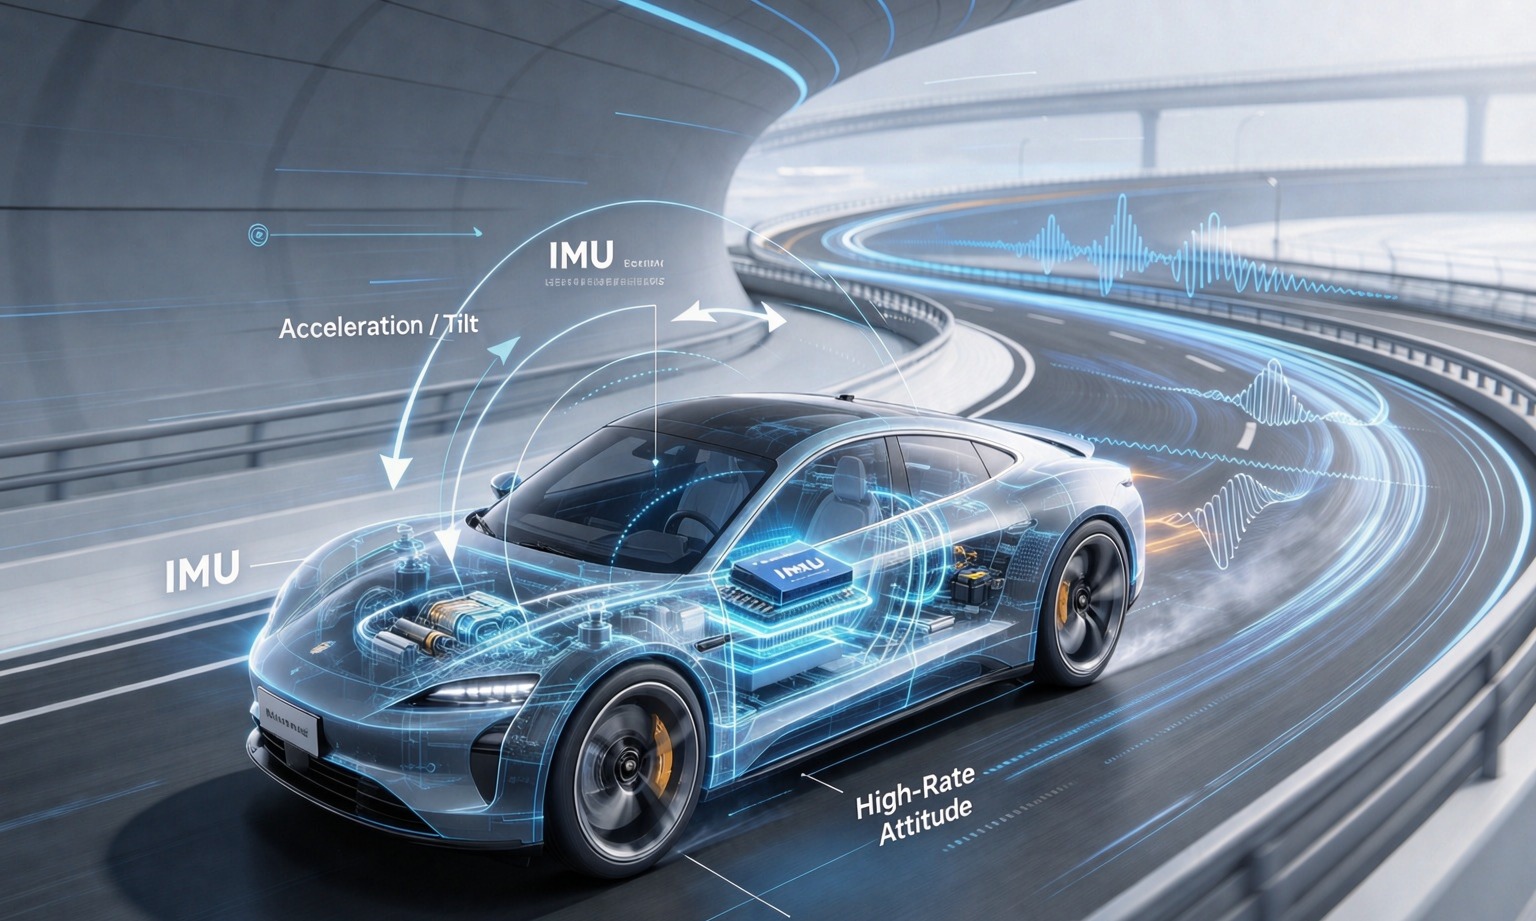
IMU — единственный датчик, который знает, что тело сделало за последние десять миллисекунд. Гироскоп измеряет скорость вращения, акселерометр — удельную силу, и интеграция обоих даёт ориентацию, затем скорость, а затем краткосрочное положение, достаточно плавное для управления.
Это также самый чаще всего доверяемый датчик: его выход никогда не выглядит сломанным. Нет выброса, нет предупредительного флага, нет прыжка. Трасса просто мягко уходит от дороги, и чем дальше она едет, тем более правдоподобным это кажется.
Арифметика не сложна. Гироскоп с остаточным смещением 0,5°/с даёт 5° ошибки курса через десять секунд, если ничего не исправляется, и каждый пройденный метр после этого перемещается в неправильном направлении. Акселерометр имеет ту же проблему, но более тонкую форму: он не может отличить устойчивое ускорение от наклона, поэтому фильтру нужен GNSS или скорость колес, чтобы определить, что кто.
Даташиты вызывают путаницу, потому что инерциальные характеристики состоят из трёх единиц. «Уровень центиметра 3 секунды, метр 10 секунд» — это позиционное утверждение, которое можно воспринимать буквально. «Ошибка в пределах 5% после 120 секунд после потери спутника» обычно отражает процент пройденного расстояния — 5% от двух километров — это сто метров. Оба варианта могут быть верны для одной и той же части; Они отвечают на разные вопросы.
Скорость колеса: самый дешёвый наблюдатель, которым никто не владеет
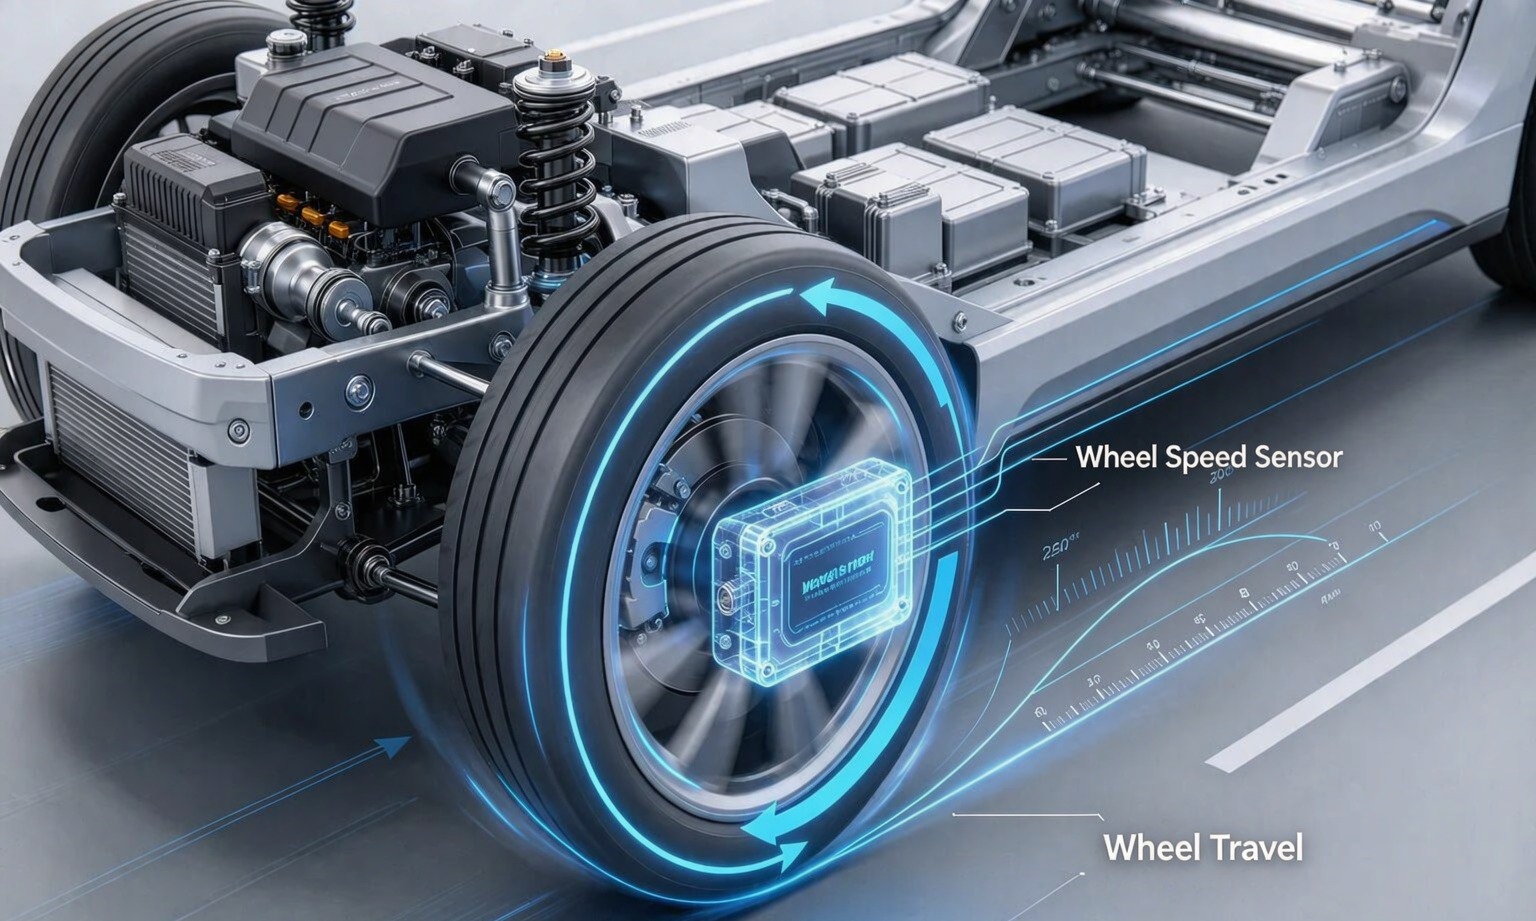
Скорость колес — единственный датчик, измеряющий расстояние через контакт с дорогой, что незначительно по сравнению с сантиметром RTK, именно поэтому его и упускают из виду.
Его разрешение лучше, чем многие думают. С кольцом из 48 зубьев и круговой кольцом 2 м один импульс составляет около 4 см хода, который подаётся десятки раз в секунду при ходьбе — именно там, где GNSS-доплеров наиболее слаб. Он также придаёт фильтру масштабную опору: без независимого измерения расстояния ошибка масштаба в инерциальном решении может быть исправлена только при возвращении GNSS.
Его слабость столь же проста. Датчик скорости колеса сообщает о вращении, а не о движении. При торможении, на льду, на гравии или при заблокированном колесе вращение и ход совпадают, и ошибка немалая — это может быть полная скорость автомобиля. Вот почему полезный сигнал — это скорости четырёх колёс, а не одна усреднённая скорость автомобиля: разница между левой и правой скоростью сообщает фильтру, что что-то проскальзывает.
Затем есть интеграционная реальность, которая определяет большинство проектов. В серийном автомобиле скорости четырёх колёс уже существуют на шасси-шине, публикуемые контроллером ABS или ESC. Они не находятся в приёмнике GNSS, и модуль GNSS+INS — включая наш — их не считывает. Колесная ступень соединяется на уровне слияния или контроллере домена, поверх CAN, с собственной задержкой и масштабированием. Если поставщик говорит вам, что их модуль «обеспечивает скорость колеса», то справедливый вопрос — на каком разъёме он поступает.
Как эти трое сочетаются в реальном автомобиле
Само слияние не выглядит впечатляюще: фильтр, который прогнозирует с помощью IMU с высокой скоростью, корректируется с помощью GNSS, когда появляется надёжное решение, и ограничивает скорость колеса между ними. Что меняется между транспортными средствами — это то, какой датчик в любой момент хранит решение.
| Состояние | Перенос решения | Что смотреть |
|---|---|---|
| Открытое шоссе | GNSS, исправлено RTK | Ничего особенного; Это простой случай |
| Урбан-каньон | IMU, при этом GNSS возвращается периодически | Отражённые исправления, которые выглядят корректными |
| Короткий тоннель | IMU плюс скорость колеса | Ошибка повторного входа в портал |
| Длинный тоннель или подземный | Скорость колес, ухудшение IMU | Коэффициент масштаба и дрейф курса |
| Манёвр на низких скоростях | Скорость колеса плюс источник курса | Существует ли курс на скорости 0 км/ч |
| Поверхность с низким трением | IMU, скорость колес с уменьшением веса | Обнаружение скольжения, а не предположение скольжения |
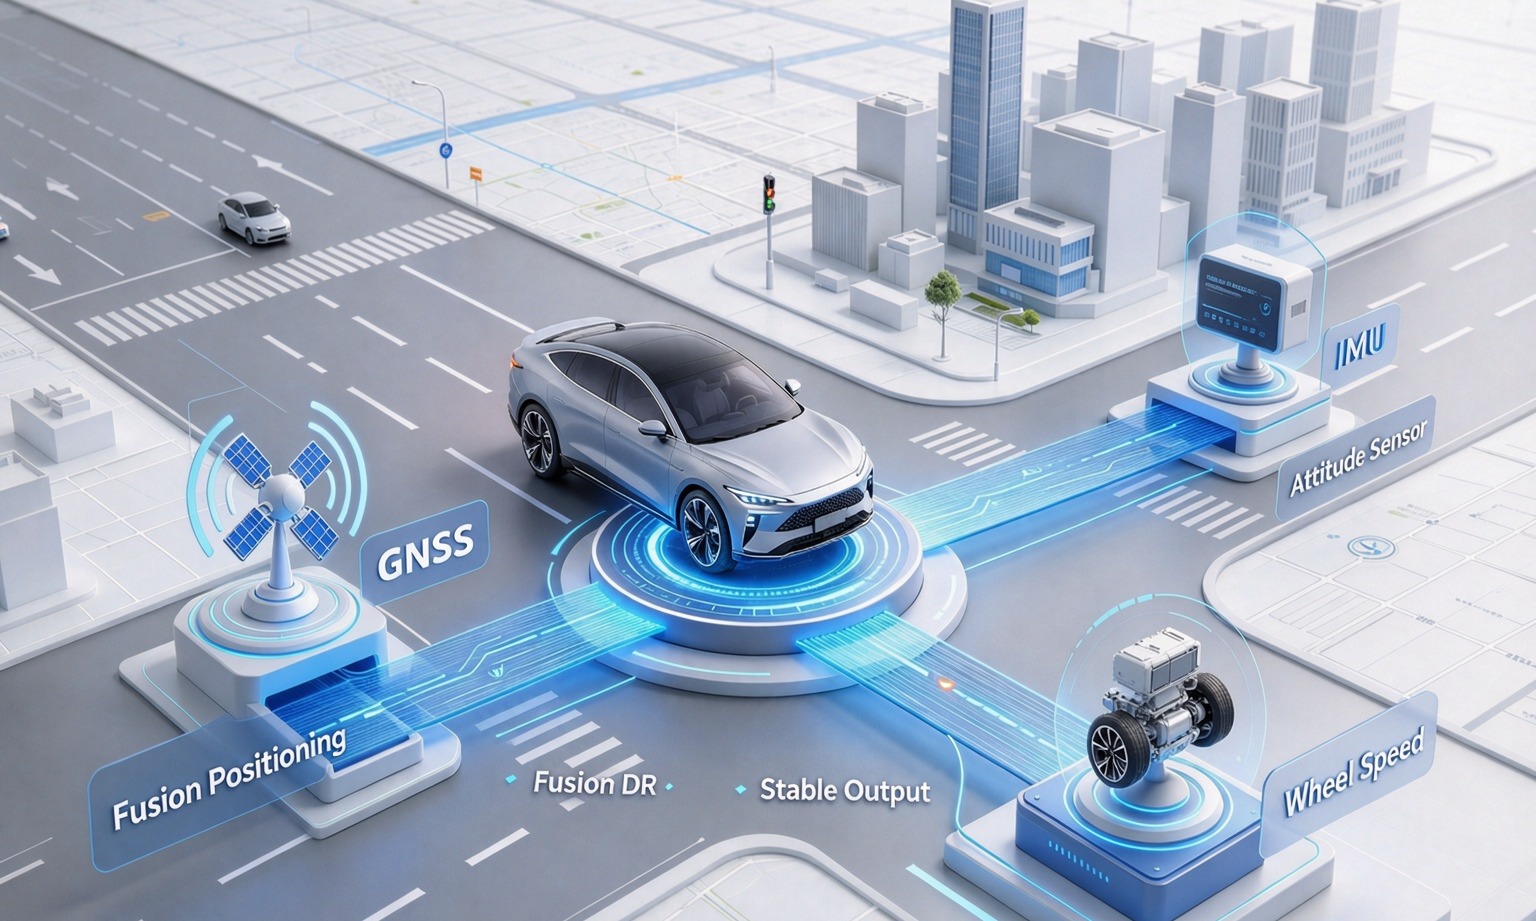
Что ломается, когда отсутствует одна нога
Удаление датчика — самый быстрый способ увидеть, что он делал; Эти три сигнатуры достаточно различимы, чтобы их можно было диагностировать по журналу.
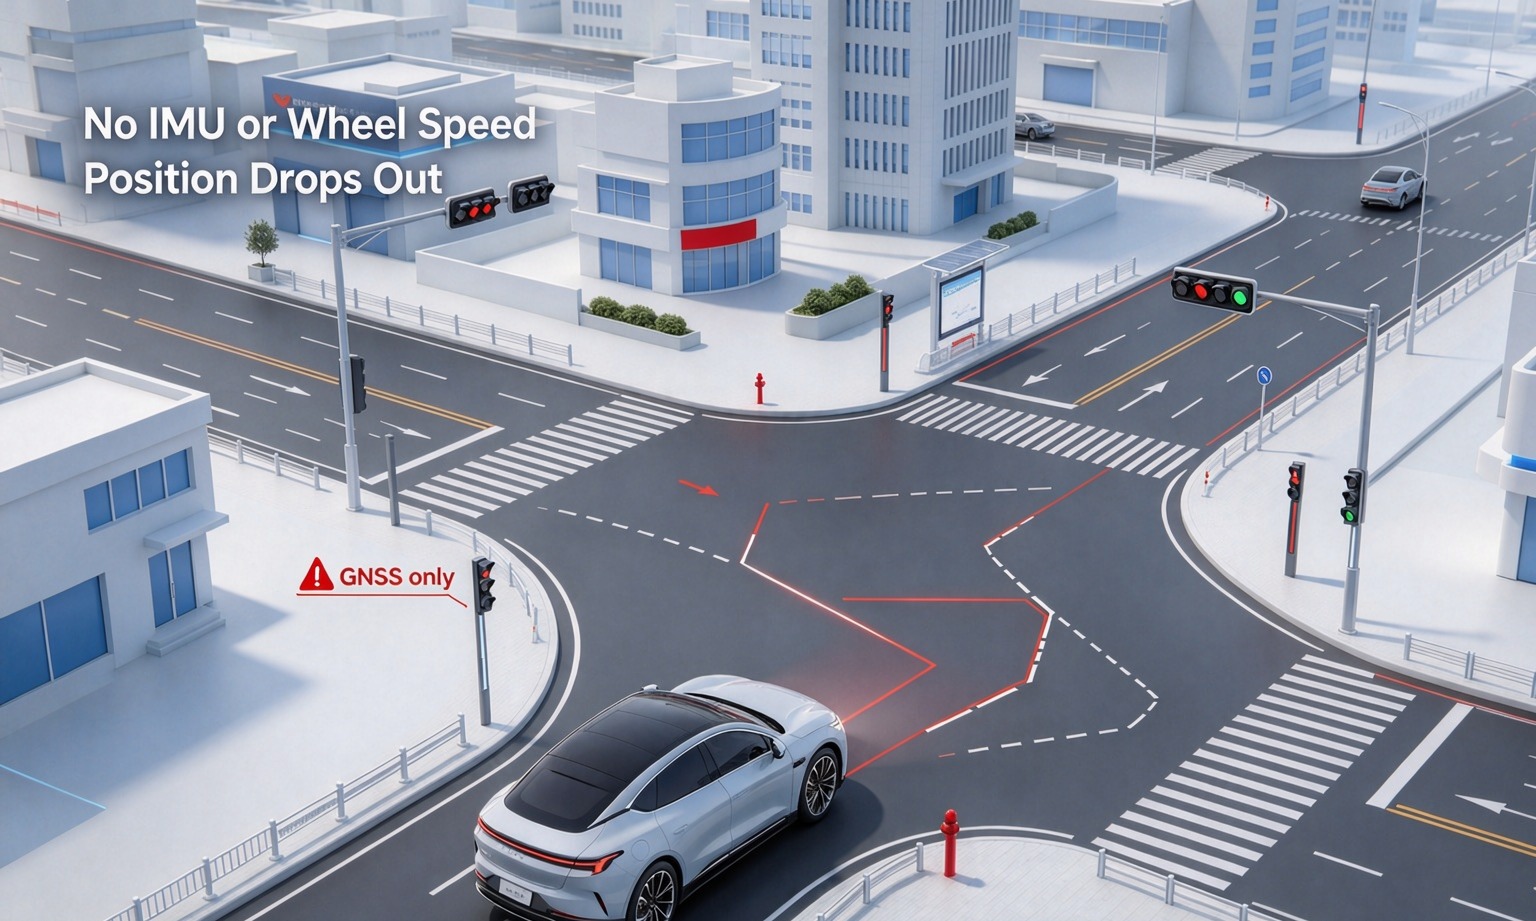
Только GNSS: дорожка, состоящая из точек
При частотах 5–10 Гц выход представляет собой серию позиций без промежуточности. На кривой на скорости разрыв между эпохами представляет собой хорду, пока шасси двигается по дуге. Входите в туннель — и выхода нет, поэтому контроллер останавливается или возвращается — правильное поведение и причина, по которой эта конфигурация никогда не выходит без водителя.
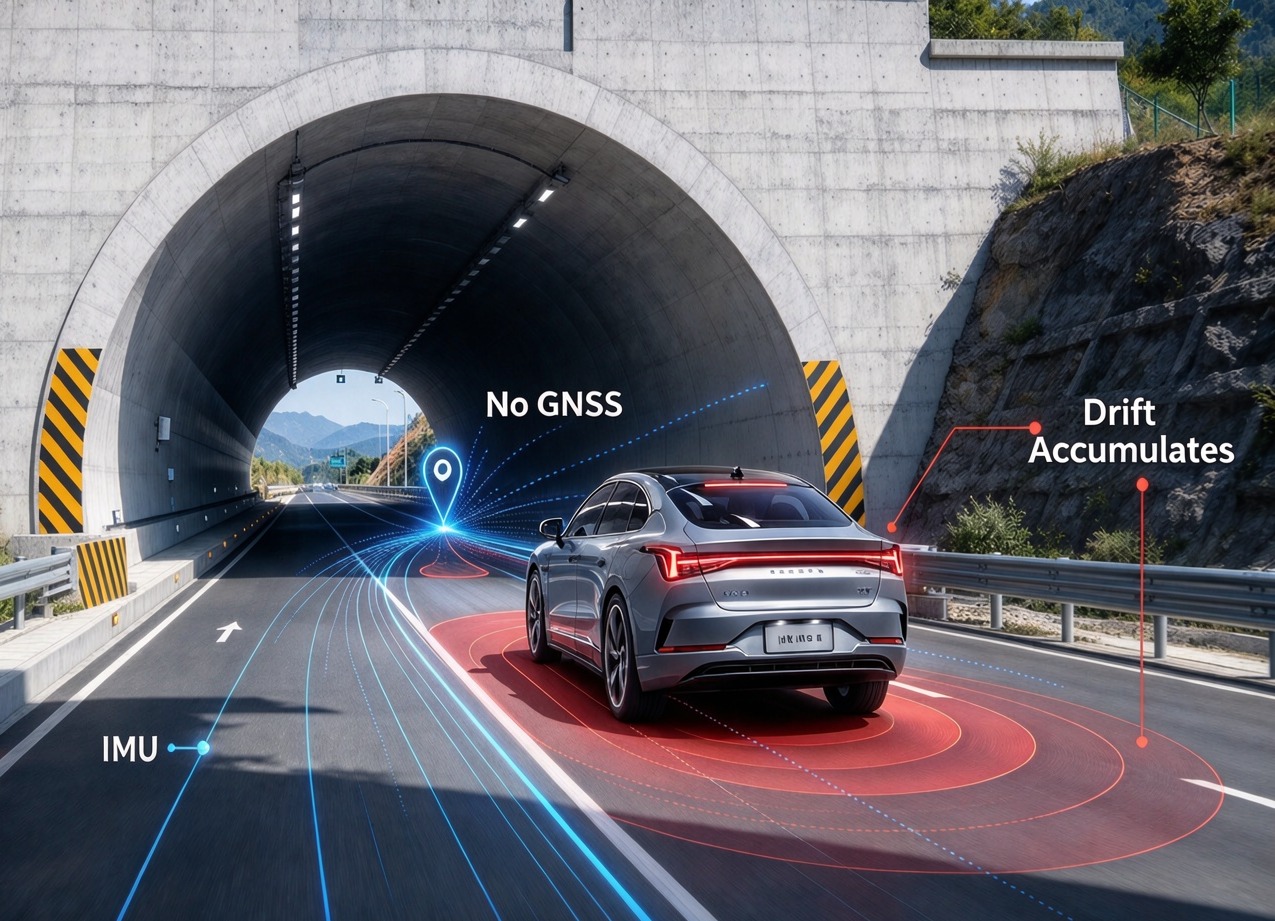
Только для IMU: трек, который вежливо изгибается
Это опасная система, потому что она выглядит как работающая система. Позиция остаётся плавной, положение правдоподобным, а ошибка растёт без единого предупреждающего флага. Через сто метров в тоннеле автомобиль может находиться в полосе от того места, где система считает, что он находится, и оценка уверенности всё равно выглядит приемлемо.
Только скорость колеса: расстояние без направления
Ты знаешь, как далеко всё закрутилось и ничего больше. Нет курса, нет абсолютного ориентира, и как только шина ломается сцепления, дистанция сбивается неправильно, насколько колесо вращалось быстрее земли. Он хороший наблюдатель и плохой навигатор.
Пять ошибок интеграции, которые мы видим чаще всего
Ни одна из них не является алгоритмической задачей; Все они проходят проверку в технических характеристиках и отображаются на машине.
- Рычажный рычаг живёт на рисунке, а не на машине.Если антенна расположена на 1,2 м впереди задней оси, система сообщает о положении антенны, а не о оси, и каждый контроллер ниже по цепи наследует смещение, пока кто-то не измерит его на реальной сборке.
- Окружность качки определяется из технического листа шин.Эта цифра относится к пустой шине при номинальном давлении. Радиус нагрузки, износ и давление изменяют его примерно на один процент, что составляет 10 м на километр — достаточно, чтобы вывести автомобиль из полосы движения в длинном тоннеле. Измерьте: прокрутите автомобиль на десять оборотов колёс по обследованной линии.
- Одна усреднённая скорость автомобиля вместо четырёх колёс.Усреднение сводит на нет разницу между левыми и правыми — это единственный дешёвый индикатор проскальзывания.
- Предполагается выравнивание времени, а не штампировано.GNSS поступает на частоте 1 Гц с edge PPS; скорость колес достигается на CAN с задержкой 10–40 мс. При скорости 20 м/с 20 мс — это ошибка 40 см, которую не снимает настройка фильтра.
- IMU установлен на чем-то, что изгибается.Резонансный кронштейн или расположение рядом с динамиком или компрессором превращают вибрацию в ложное ускорение, которое интегрируется в позицию. Жёсткое, металл к металлу, максимально близко к оси насколько позволяет жгут.
Два модуля, которые покрывают две из трёх этапов
Когда программа транспортных средств запрашивает у нас GNSS и инерционную часть этой трубы, выбор обычно сводится к тому, насколько точной необходимостью требуется корпус туннеля. Обе приведённые ниже части имеют двойное назначение: RTK, когда небо открыто, инерциальное, когда нет. Ни одна из них не претендует на третью ногу — она принадлежит шасси.
JS-C8A — многодиапазонный GNSS + INS
- RTK H ±(8 + 10⁻⁶· D) мм, V ±(15 + 10⁻⁶· D) мм
- Потеря сигнала 3 секунды: на уровне см; 10 с: уровень метра
- Гироскоп 250°/с, смещение 0,5°/с; Accel 4 г, 20 мг
- 22 × 17 × 2,8 мм, BDS/GPS/GLONASS/Galileo
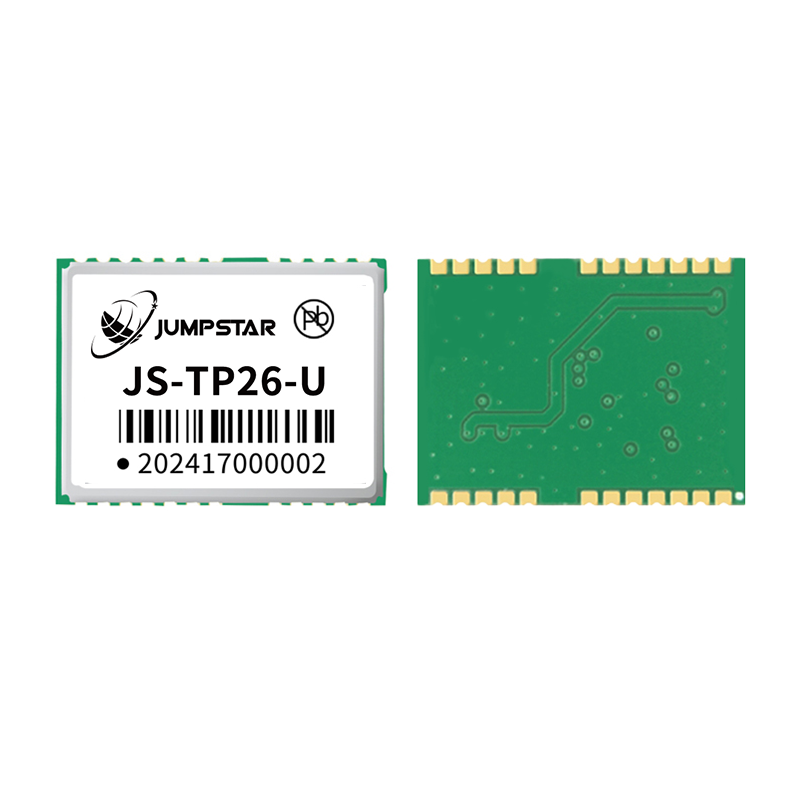
JS-TP26-U — L1+L5 GNSS + INS
- 135 каналов (L1: 75 + L5: 60)
- Одноточечный H 1,0 м (L1+L5) / 2,5 м (L1)
- Шестосевой MEMS; Нет ограничений по ориентации установки
- 16,0 × 12,2 × 2,4 мм, 3 × UART
Ещё два находятся в одном семействе и определяются при преобладании скорости питания или обновления:JS-RK26-Uна 18–32 мА с выходом 10 Гц и в однополосном режимеJS-RP26-Uна 20 Гц. Все четыре перечислены нижеМодули позиционирования мёртвого расчёта.
Как протестировать слияние перед тем, как принять решение
Лабораторный тест доказывает, что модуль работает. Это не доказывает, что три датчика работают вместе на вашем автомобиле. Три измерения помогают.
- Ошибка повторного входа в портал.Проезжайте через туннель, который действительно используется по маршруту, и сравните первую точку после выхода с обследованной точкой. Записывайте смещение в метрах и направлении, а не «оно осталось заблокировано». Запускайте оба варианта: ошибка, зависящая от курса, указывает на крепление или гироскоп.
- Коэффициент масштабирования на обследованной петле.Измерите 200-метровую прямую скорость и сравните расстояние, которое показывает ваш синтез, с результатом обзора. Затем повторяйте на мокрой или гравийной поверхности. Если ошибка меняется с покрытием, вес по скорости колеса слишком агрессивный.
- Сырые бревна, круглосуточное статическое движение и один городской забег.Нанесите рассеяние позиции по статическому тесту, затем наложите скорость колес и статус фиксации GNSS на городском маршруте. Почти каждый «загадочный» прыжок, о котором нас спрашивали, отображается там как исправление, которое следовало бы отклонить, или как колесный канал, не согласующий с противоположной стороной.
Вопросы, которые чаще всего задают покупатели
Может ли один модуль справиться со всеми тремя датчиками?
Не на дорожном транспорте. Модуль GNSS+INS охватывает две этапы; Скорость колес публикуется шасси. Модуль, рекламирующий все три устройства, вызывает один вопрос: какой разъём принимает вход на скорость колеса?
Как долго IMU действительно может удерживать сантиметры?
Около трёх секунд для MEMS-устройства на уровне сантиметров, затем ещё несколько метров. Всё, что цитируется за минуты, описывает разное количество — обычно процент пройденного расстояния.
Нужен ли нам источник направления с двумя антеннами?
Если стек требует точного курса в положении стопки, в заднем ходе или во время медленного парковочного маневра — да. Одна антенна задаёт курс над землёй, определяется только во время движения и никогда не указывает, в какую сторону направлен корпус. Компромисс — это вторая антенна, базовая линия и монтажная работа — всё это предусмотреноRTK с двумя антеннами.
Стоит ли скорость колеса затраченными усилиями, если IMU хорошая?
Да, но по цене: это самый дешёвый способ ограничить расстояние в длинном укрытии и единственный вход, который работает в темпе ходьбы. Стоит того только для каждого колеса и с отметкой времени; усреднённая скорость на медленном автобусе добавляет мало больше, чем уже известно IMU.
Ничто из этого не заменяет аккуратную конструкцию синтеза колёс IMU, но делает разговор с поставщиком более специфичным. Для более широкой системной точки зрения,GNSS для автономных транспортных средствохватывает окружающую архитектуру, иСинтез IMU в средах, отклонённых GNSSГлубже фильтр.
Сборка позиционирующего стека для транспортного средства?
Расскажите маршрут, длину туннелей, шину шасси и точность, необходимую контроллеру. Мы расскажем, какие две ноги может нести модуль и откуда должна взяться третья.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


