












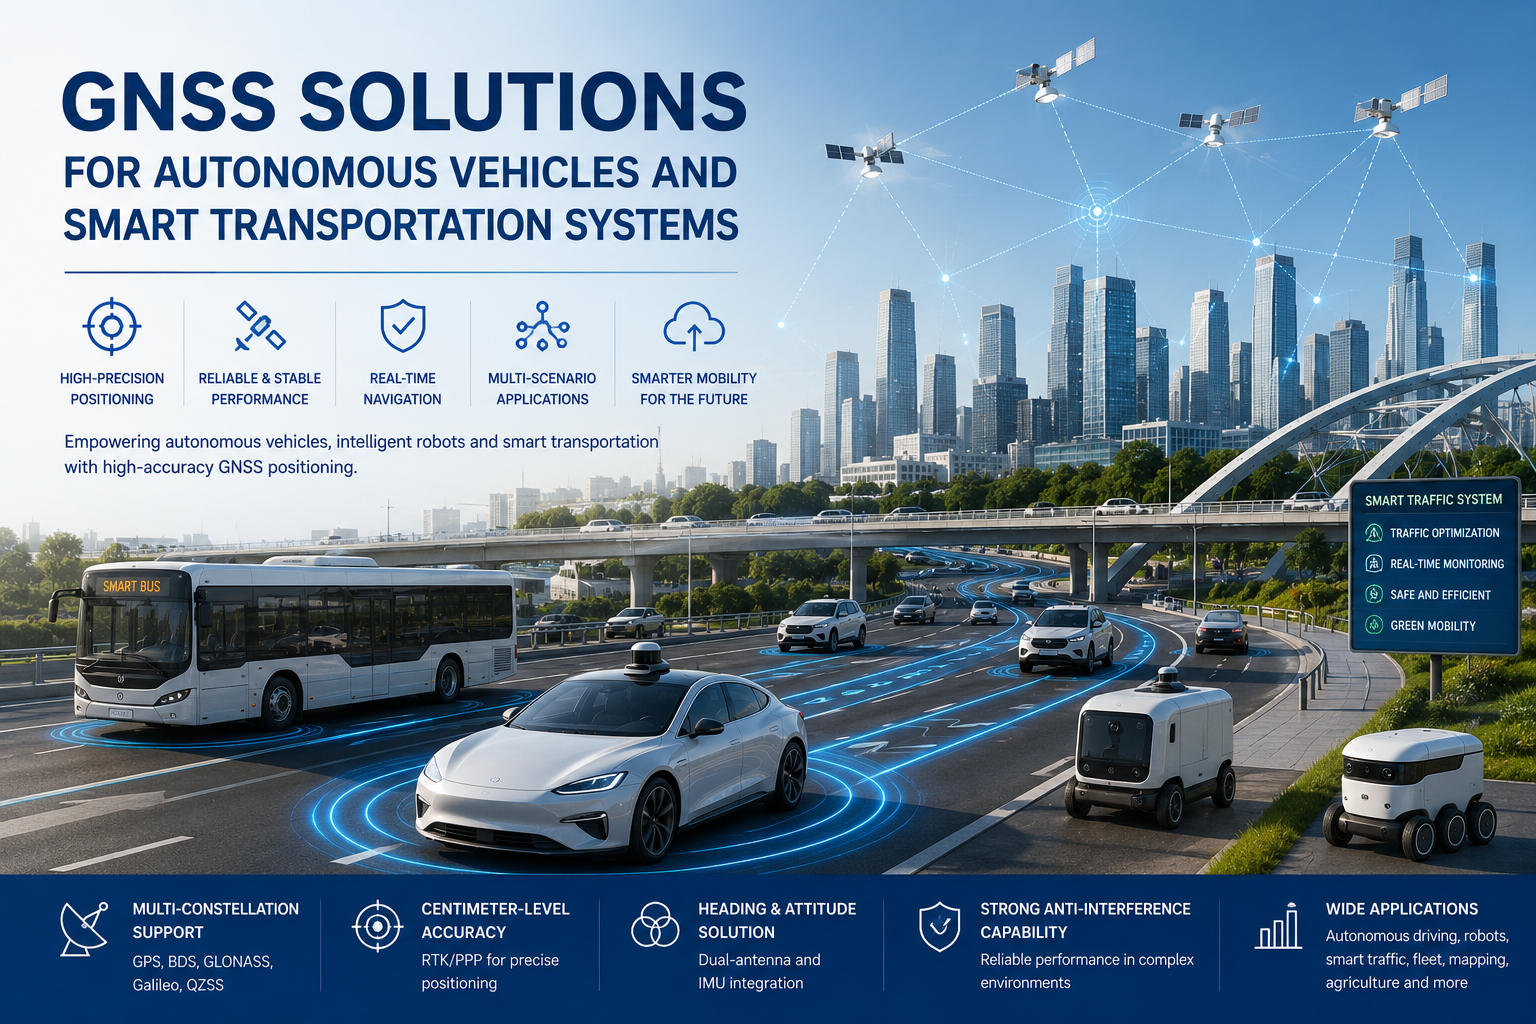
Автономные транспортные средства, автономные мобильные роботы (AMR), автономные газонокосилки, интеллектуальные транспортные системы и автоматизированные логистические средства переходят от пилотных проектов к коммерческому внедрению. Эти платформы должны знать, где они находятся, в какую сторону они смотрят и как двигаются — надёжно и в реальном времени. Приблизительных GPS-координат недостаточно, чтобы робот мог следовать маршруту, трактор удерживает ряд в поле или транспортное средство — чтобы оставаться в полосе на общественной дороге.
Именно поэтому высокоточные технологии позиционирования — RTK, мультисозвездие и многочастотный приём, направление с двойной антенной и навигация с помощью IMU — становятся стандартными строительными блоками автономных платформ.Решения GNSS для автономных транспортных средствобъединяют эти технологии в систему позиционирования, которая доставляет информацию о положении, курсе, скорости и движении с частотой обновления, на которые может действовать система управления. Для OEM-производителей и системных интеграторов понимание того, как эти технологии работают вместе, является первым шагом при выборе подходящего оборудования.
Почему автономным транспортным средствам нужно больше, чем стандартный GPS
Стандартный потребительский GNSS отображает позицию с точностью на уровне счётчика. Для автономной платформы этого редко достаточно. Ограничения быстро проявляются в реальных условиях:
- Здания отражают спутниковые сигналы и создаютМноголучевые ошибкиЭто изменило заявленное положение на несколько метров.
- Деревья, мосты и другие препятствия блокируют спутниковые сигналы и портят ремонт по системе.
- Тоннели и парковочные сооружения вызывают полные отключения GNSS, пусть и кратковременные.
- Городские каньоны могут создавать нестабильные прыжковые позиции даже тогда, когда небо номинально видно.
- Автономному транспортному средству требуетсяИнформация о заголовках, не только широту и долготу — знать, где ты находишься, не то же самое, что знать, куда ты указываешь.
Степень этих эффектов варьируется в зависимости от окружающей среды. В густонаселённых городских районах многолучевые и блокировки могут доминировать в бюджете ошибок, как показано в примереНавигация автономных транспортных средств в городских каньонах. Именно поэтому автономные платформы сочетают высокоточную GNSS с датчиками курса и инерциальной навигацией, а не полагаются на один источник позиционирования.
RTK GNSS для позиционирования транспортного средства на уровне сантиметра
Позиционирование в режиме реального времени (RTK) использует корректирующие данные с базовой станции или корректирующей сети для устранения общих ошибок спутниковых измерений. В результате достигается точность позиционирования на уровне сантиметров, что меняет возможности транспортного средства:
- Высокоточное отслеживание маршрутов.Транспортное средство может отслеживать заранее определённый маршрут с повторяемостью на уровне дециметра или сантиметра.
- Повторяемое позиционирование.Операции, которые должны вернуться к одной и той же линии или точке — например, трактор, работающий на поле, — могут воспроизводиться один раз за другим.
- Работа на уровне полосы.Автоматизированные автомобили могут различать полосы и занимать стабильное боковое положение.
RTK особенно ценен для автономных тракторов, мобильных роботов и автоматизированных транспортных средств, следующих заранее определённым маршрутам. Корректирующий двигатель и RF-фронт обычно поставляются с аппаратного обеспечения, такого как JUMPSTARВысокоточные RTK-модули, в то время как выбор источника коррекции — базовая станция, сетевая RTK или PPK — зависит от зоны развертывания, как обсуждается вRTK против методов коррекции PPK. Стоит прямо сказать ограничение: RTK нуждается в надёжной корректирующей линии и разумной видимости неба, поэтому он не может гарантировать непрерывную точность на уровне сантиметров в каждой среде самостоятельно.
Двойная антенна GNSS для точного определения курса
Автономный автомобиль должен отвечать на два вопроса одновременно:где яив какую сторону я смотрю. Позиция отвечает на первое; Заголовок отвечает второй. Положение определяется одной антенной GNSS, ноGNSS с двумя антеннамиКонфигурация измеряет базовую линию между двумя антеннами и выводит курс напрямую на основе наблюдений в несущей фазе.
Направление с двумя антеннами даёт практические преимущества автономным платформам:
- Точный курс даже при месте или на очень низкой скорости, когда оценки по колесам и гироскопам дрейфуются.
- Снижение зависимости от магнитных датчиков, которые нарушаются моторами, аккумуляторами и стальными конструкциями.
- Более надёжная ориентация транспортного средства для управления, планирования пути и обхода препятствий.
- Стабильная ссылка, поддерживающая синтез датчиков с инерциальными данными.
Для автономного управления и навигации двухантенный GNSS является отличным дополнением к позиционированию RTK. JUMPSTAR предлагаетПлаты GNSS с двумя антеннамидля этой роли; Если платформе нужен надёжный курс, вторая антенна обычно является лучшей инвестицией, чем магнитометр.
GNSS + IMU для навигационной непрерывности
Как бы хорошо ни работал GNSS в открытом небе, сигналы становятся слабыми или недоступными в определённых ситуациях: туннелях, парковках, густонаселённых городских районах, дорогах, покрытых деревьями, зданиях и промышленных условиях. Для автономного автомобиля двухсекундный отключение может привести к потере полосы; Десятисекундный отбой может остановить миссию.
Комбинирование GNSS с инерциальной единицей измерения (IMU) — иногда называемойGNSS/INSилиDead Reckoning— позволяет системе продолжать получать оценки положения, курса и скорости во время коротких прерываний GNSS. IMU измеряет ускорение и угловую скорость; Термоядерный двигатель распространяет последнее хорошее закрепление вперёд, пока спутники не вернутся. На сайте JUMPSTAR подробно описывается использование данных коррекции RTK в сочетании с данными IMU для автономных транспортных средств и мобильных платформ, а также более широкая темаСинтез датчиков IMU в условиях, отклонённых GNSSподробно объясняет эти компромиссы.
Нужно прояснить один момент: мосты мёртвого расчётаКороткийперебои, но не могут устранить накопленные ошибки во время длительных сбоев. Правильное ожидание — это непрерывность через туннель или лес, а не иммунитет в ситуации, полностью отвергнутой GNSS.
Решения GNSS для автономных транспортных средств и умного транспорта
Одни и те же базовые технологии применяются по-разному в разных областях применения. Несколько сценариев иллюстрируют то, как требования превращаются в выбор системы:
Автономные мобильные роботы.Складские и наружные AMR требуют точного позиционирования, следования маршрутов, информации о курсах и навигации в реальном времени. В структурированном, но плотном складе RTK с мертвым расчётом позволяет роботам двигаться по рядам, где спутники частично заблокированы. GNSS для автономных роботов обычно сочетает компактный модуль с IMU и одометрией.
Автономные газонокосилки.Газонокосилка должна придерживаться чётких границ, следовать повторяемым маршрутам и обходить препятствия. Позиционирование на уровне субметра до сантиметра, в сочетании с курсом и обходом препятствий, обеспечивает безопасную работу по границам и эффективное покрытие больших территорий.
Автономные сельскохозяйственные транспортные средства.Автоматизированное управление, следование за рядами и повторяемые полевые операции зависят от точности уровня RTK. Выгода измерима: меньшее перекрытие между проходами, стабильное расстояние между рядами и возможность возвращаться к той же линии в последующих операциях.
Интеллектуальные транспортные системы.Интеллектуальные транспортные системы используют позиционирование для отслеживания транспортных средств, управления автопарком, навигации, координации транспортных средств и инфраструктурных услуг. Требования здесь зачастую менее требовательны, чем в полевой робототехнике — точность субметров и надёжные обновления важнее повторяемости на уровне сантиметров — но интерфейсы непрерывности и связи имеют решающее значение.
Что следует учитывать при выборе решения для GNSS?
Выбор системы позиционирования GNSS для автономной платформы сводится к практическому списку из восьми пунктов:
- Точность позиционирования.Определите, нужна ли приложению точность на уровне счетчика, субметра или сантиметра — это единственное решение определяет всю архитектуру.
- Точность курса.Требуется для автономного управления и ориентации автомобиля. Рассмотрим, достаточно ли одной антенны плюс магнитометра или оправдано использовать GNSS с двойной антенной.
- Поддержка созвездий и частот.Мультисозвездие и многочастотный приём повышают доступность и устойчивость, особенно вЧастотные диапазоны L1/L2/L5и заблокированные среды.
- Поддержка коррекции RTK.Проверьте, может ли приёмник обработать формат коррекции, используемый в вашем регионе и приложении — RTCM, сетевой RTK или PPP-RTK.
- IMU / Dead Reckoning.Это важно, когда ожидается временная блокировка GNSS — тоннели, парковки, деревья или промышленные залы.
- Возможности противодействия помехам.Рассмотрим среды с электромагнитными помехами и многолучевыми эффектами, где устойчивость приёмника определяет реальные характеристики.
- Коммуникационные интерфейсы.Варианты CAN, UART, RS232, RS485, Ethernet или беспроводной связи должны соответствовать системе управления автомобилем и архитектуре интеграции.
- Механические и экологические требования.Размер, энергопотребление, рабочая температура, гидроизоляция и устойчивость к вибрациям влияют на то, какое оборудование может быть использовано.
Как JUMPSTAR поддерживает автономные навигационные приложения
JUMPSTAR — производитель технологий GNSS, предоставляющий оборудование для позиционирования автономных систем и робототехники. В портфеле автономных систем входят платы GNSS с двумя антеннами, модули мертвого расчёта, решения для позиционирования RTK,Навигационные решения GNSS/INSа также терминалы позиционирования транспортных средств и автопарков, охватывающие территориюGNSS-модули, OEM-платы и RTK-приёмникив ассортименте продукции. Страницы приложений компании выделяют автономных мобильных роботов, газонокосилок и интеллектуальных транспортных систем как поддерживаемые сценарии.
В качестве технического ориентираX27указана на официальной странице продукта как применимая к системам автономного вождения, беспилотным аппаратам и роботам. Суть не в сравнении спецификаций, а в закономерности: поставщик, который называет эти приложения, должен иметь возможность обсуждать всю цепочку — от расположения антенн и базовой линии курса до интерфейсов корректирующего источника и интеграции.
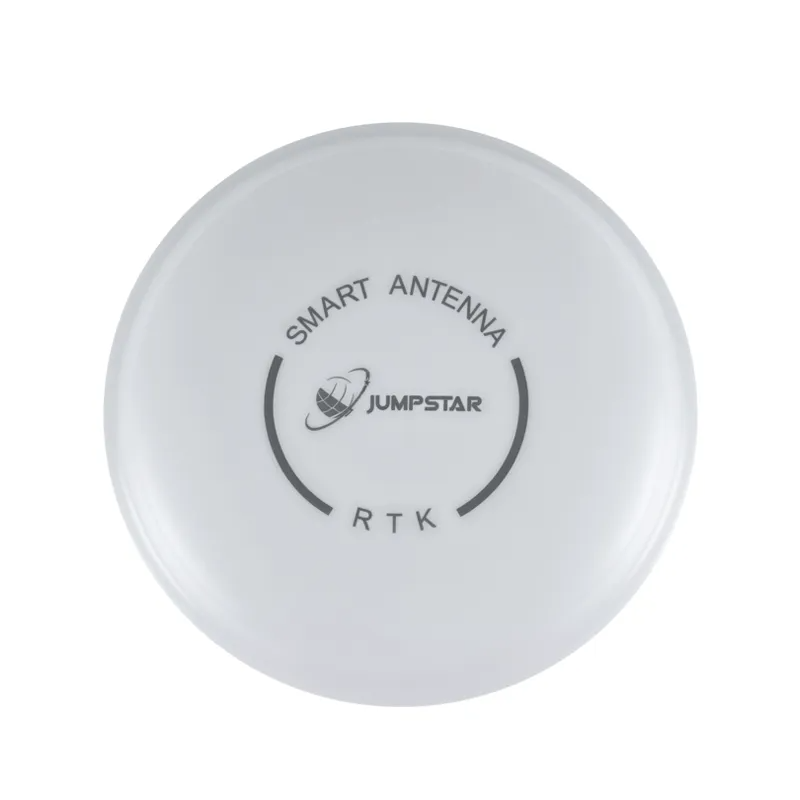
Антенна JGNSS X27 GNSS для автономного вождения, беспилотных аппаратов и робототехники.
Создание системы позиционирования для автономного передвижения
Автономные транспортные средства нуждаются в системах позиционирования, которые предоставляют не только базовые GPS-координаты. ПрактичностьРешения GNSS для автономных транспортных средствОбъединяйте многосозвездие GNSS, RTK, курс с двойной антенной, IMU/мертвый расчет и надёжную связь — и подходящая конфигурация зависит от типа аппарата, требуемой точности, рабочей среды, ожидаемой блокировки GNSS и требований к интеграции. Складская AMR, полевой робот и дорожное транспортное средство будут иметь разные комбинации одних и тех же технологий.
Если вы разрабатываете автономный автомобиль, мобильного робота или умную транспортную систему, свяжитесь с JUMPSTAR, чтобы обсудить ваши требования к позиционированию и интеграции GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


