












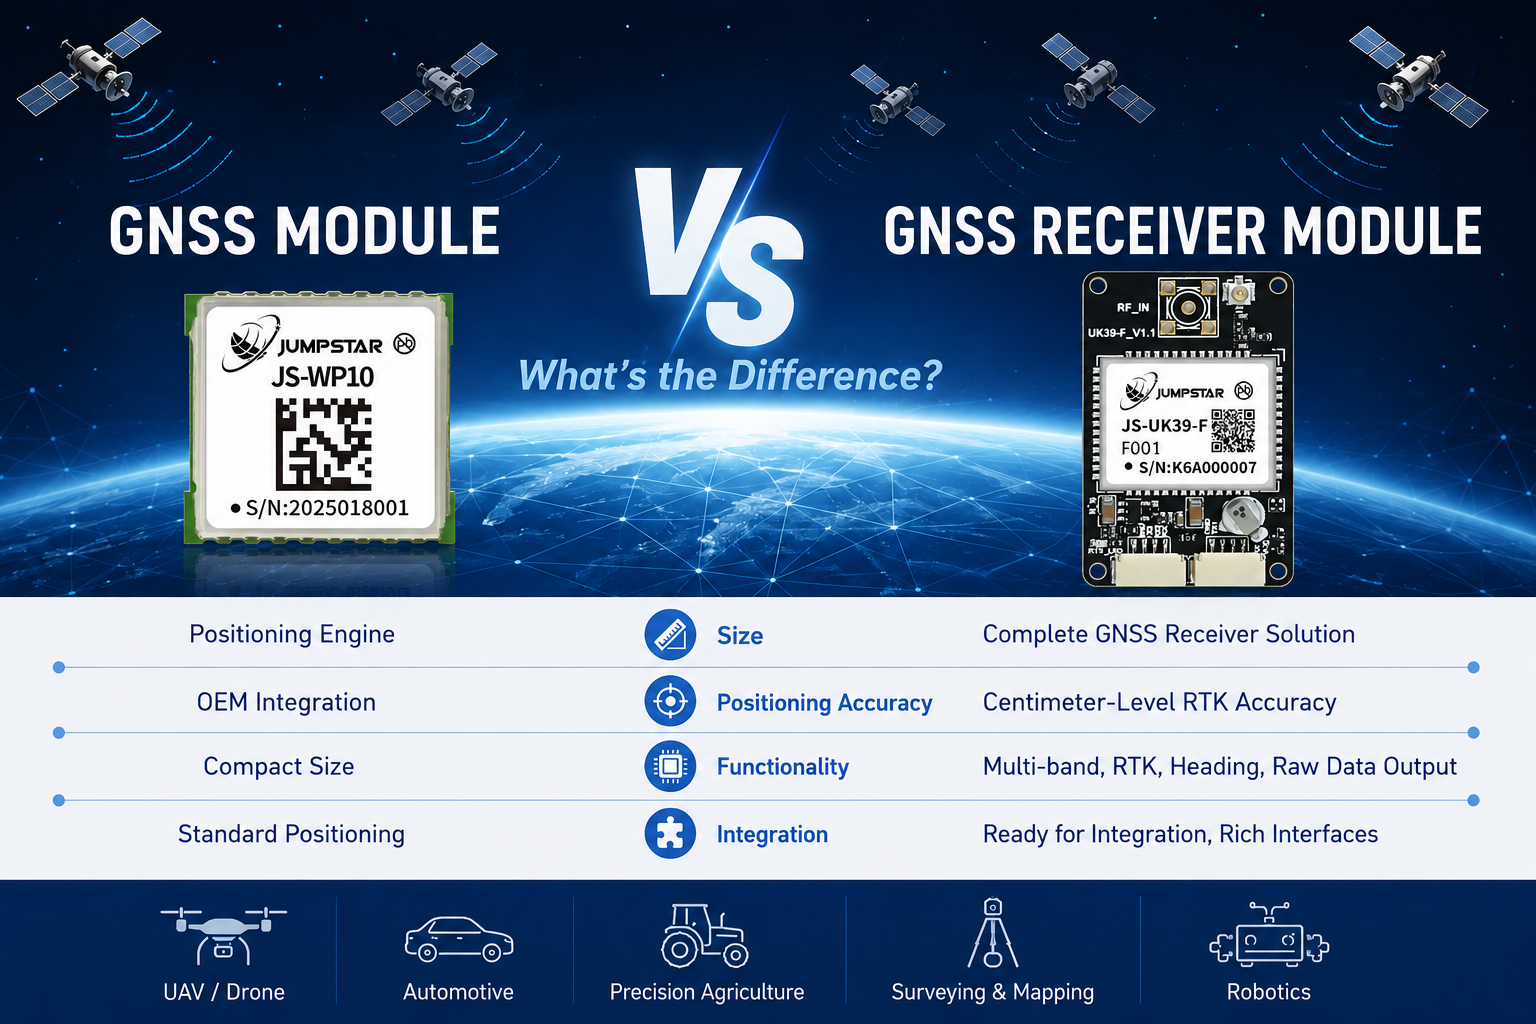
Когда инженеры OEM и системные интеграторы начинают оценивать оборудование позиционирования GNSS для своих продуктов, один из первых вопросов, с которым они сталкиваются: стоит ли использовать GNSS-модуль или нужен GNSS-приемник? Термины звучат похоже, и многие поставщики используют их взаимозаменяемо, но оба принципиально представляют собой разные уровни интеграции аппаратного обеспечения, возможностей обработки сигнала и позиционирования.
Неправильный выбор решения может означать чрезмерную инженерию простого устройства отслеживания с использованием ненужного RTK-оборудования или, что ещё хуже, проектирование прецизионной автономной системы на базе базового GNSS-модуля, которая не может обеспечить ту точность, которую требует приложение. Это решение затрагивает не только список материалов. Он влияет на ваш дизайн оборудования, усилия по прошивке, энергетический бюджет, стоимость продукта и, в конечном итоге, время выхода на рынок.
В этой статье используется реальный опыт интеграции, чтобы объяснить, что отличаетМодуль GNSSотПриёмный модуль GNSS, когдаПриёмный модуль RTK GNSSстановится необходимым, и как определить, какой уровень позиционирующего оборудования подходит вашему приложению. Мы будем использовать конкретные примеры продуктов изJUMPSTAR GNSSЧтобы каждая концепция была основана на реальном оборудовании, но система принятия решений действует независимо от того, какого поставщика вы в итоге выберете.
Что такое модуль GNSS?
AМодуль GNSS— компактный, интегрированный позиционирующий компонент, предназначенный для прямого вложения в OEM-продукт. Представьте его как автономный спутниковый навигационный двигатель на небольшой плате. Он включает GNSS-чипсет, RF-фронтенд и необходимые пассивные компоненты, установленные на одной плате, готовые к припаянию к основной плате хост-системы или подключению через стандартный интерфейс.
Ключевые характеристики модуля GNSS
- Компактный форм-фактор— обычно размером менее 15 мм × 15 мм, эти модули занимают минимальное место на плате и легко вписываются в конструкции с ограниченным пространством.
- Низкое энергопотребление— оптимизирован для работы на батарейках, с типичным потреблением тока в десятки миллиампер при непрерывном отслеживании.
- Однополосная радиостанция— большинство встроенных GNSS-модулей работают в диапазоне L1, обеспечивая точность позиционирования 2–3 метра при открытом небе.
- Интеграция OEM готова— стандартные коммуникационные интерфейсы, такие как UART, I²C или SPI, позволяют легко подключиться к микроконтроллеру хоста.
- Поддержка всех созвездий— современные модули одновременно отслеживают GPS, GLONASS, BeiDou и Galileo, повышая надёжность фиксации и время до первого ремонта.
Модуль GNSS требует внешней антенны, подключённой через RF-входную площадку или разъём U.FL. Хост-система отвечает за управление питанием, парсинг данных (NMEA или бинарный протокол) и любую обработку данных о положении на уровне приложений. Сам модуль осуществляет внутреннее обнаружение спутников, отслеживание и вычисление позиции.
Пример: встроенный GNSS-модуль JUMPSTAR JS-WP10
JS-WP10 иллюстрирует, как на практике выглядит типичный встроенный GNSS-модуль. Размер всего 10,5 × 9,7 мм, он обеспечивает стандартную точность позиционирования на частоте обновления 5 Гц с каналами захвата и отслеживания 210. Он поддерживает одновременный приём во всех четырёх основных созвездиях диапазона L1, достигая точности автономного позиционирования примерно 2,0 метра.
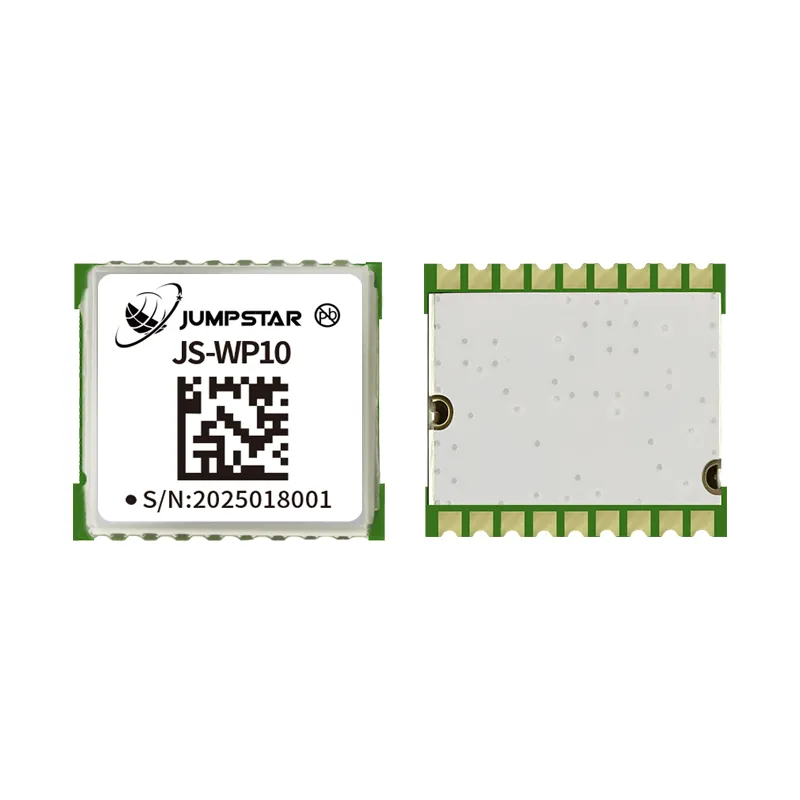
Встроенный GNSS-модуль JS-WP10
Модуль стандартной точности L1 GNSS с 210 каналами, частотой обновления 5 Гц и одновременном приёмом по всем созвездиям. Компактный 10,5 × форм-фактор 9,7 мм, разработанный для прямой интеграции OEM в дроны, IoT-устройства и потребительскую электронику.
Посмотреть детали продукта →Инженеру, интегрирующему JS-WP10, достаточно предоставить антенну, стабильное питание 3,3 В и UART-соединение с ведущей микроконтроллерной системой. Предложения NMEA поступают с заданной скоростью передачи, а прошивка хода анализирует широту, долготу, высоту и скорость. Усилия по интеграции измеряются днями, а не неделями. Эта простота делает встроенные GNSS-модули по умолчанию выбором для приложений, нуждающихся в надёжном позиционировании без сложности высокоточной обработки коррекции.
Что такое модуль приёмника GNSS?
AПриёмный модуль GNSS— особенноПриёмный модуль RTK GNSS— представляет собой значительный шаг вперёд в интеграции аппаратного обеспечения, возможностях обработки сигналов и точности позиционирования. В то время как базовый GNSS-модуль обеспечивает автономное позиционирование в диапазоне 2–3 метров, приемник RTK GNSS обеспечивает точность на уровне сантиметров, применяя кинематические коррекции в реальном времени для измерений фазы несущей фазы.
Чем RTK GNSS приёмник отличается?
Модуль-приёмник RTK GNSS основан на стандартном GNSS-модуле, но добавляет несколько критически важных возможностей, обеспечивающих высокоточное позиционирование:
- Многочастотный приём— вместо только L1 эти модули одновременно отслеживают сигналы L1/L2 (а иногда и L5). Работа с двойной частотой позволяет модулю вычислять и компенсировать ионосферную задержку, которая является крупнейшим источником ошибки позиционирования GNSS.
- Отслеживание фазы несущей— помимо измерений псевдодальности (фазы кода), модули RTK отслеживают фазу несущих волн сигналов GNSS. Это обеспечивает гораздо более точные измерения дальности, что необходимо для позиционирования на уровне сантиметров.
- Обработка коррекции RTCM— модуль принимает корректировочные данные в формате RTCM с базовой станции или сети NTRIP и применяет дифференциальные коррекции в реальном времени для устранения целочисленных неоднозначностей в измерениях фазы несущей.
- Работа в режиме двойного режима Base/Rover— многие приёмные модули RTK могут быть настроены либо как базовая станция (передающая корректировки), либо ровер (принимающий и применяющий корректировки), обеспечивая гибкость развертывания.
- Большее количество каналов— выделенные каналы поиска и отслеживания выполняют дополнительную вычислительную нагрузку по обработке сигналов с множеством частот и созвездий.
Пример: приёмный модуль JUMPSTAR JS-UK39-F RTK GNSS
JS-UK39-F демонстрирует, что обеспечивает приемник RTK GNSS серийного класса. Она работает на частотах L1 и L2 в созвездиях GPS, GLONASS, BeiDou и Galileo, имея 192 поисковых канала и 60 выделенных каналов слежения. Точность позиционирования RTK достигает 1 см + 1 ppm по горизонтали, с частотой обновления до 25 Гц. Чувствительность для отслеживания достигает -167 дБм, что обеспечивает надёжную работу в сложных условиях, где стандартный модуль теряет блокировку.

JS-UK39-F RTK GNSS-приёмный модуль
Сантиметровый RTK-модуль позиционирования с поддержкой L1/L2 с двойной частотой, 192 поисковых + 60 каналов отслеживания, чувствительностью отслеживания -167 дБм, частотой обновления 25 Гц и двухрежимной работой Base/Rover. Разработано для навигации БПЛА, точного сельского хозяйства, геодезии и автономных систем.
Посмотреть детали продукта →Интеграция JS-UK39-F требует больше проектных усилий, чем базовый модуль. Инженер должен управлять потоком корректирующих данных (обычно поступающим через отдельный канал связи, такой как 4G или UHF-радио), реализовывать RTCM-разбор и пересылку на модуль, а также управлять конфигурацией модуля для работы базы или ровера. Награда за эту дополнительную сложность — в два порядка лучшей точности позиционирования: сантиметры вместо метров. Для приложений, где точность позиционирования напрямую определяет ценность продукта — автономное наведение техники, измерения уровня обследования, точные маршруты полёта БПЛА — этот компромисс не просто оправдан; Это необходимо.
Модуль GNSS против приёмного модуля GNSS: ключевые различия
В таблице ниже приведены критические инженерные различия между стандартным модулем GNSS и приемником RTK GNSS. Используйте это как быстрый ориентир при оценке оборудования для нового дизайна.
| Параметр | Модуль GNSS | Приёмный модуль RTK GNSS |
|---|---|---|
| Аппаратная интеграция | Чипсет + RF-фронтенд на одной плате; Хост-MCU обрабатывает логику приложений | Полноценный двигатель GNSS с многодиапазонной радиочастотной, RTK-обработкой и обработкой корректирующих данных на борту |
| Точность позиционирования | 2–3 метра (автономный) | 1 см + 1 ppm (фиксированный RTK) |
| Поддержка частот | Только L1 (однополосный) | L1/L2 с двойной частотой; некоторые поддерживают L5 |
| Возможности RTK | Недоступно | Да— Вход коррекции RTCM, отслеживание несущей фазы, разрешение неоднозначности |
| Корректирующие данные | Не требуется | RTCM с базовой станции или NTRIP-кастер, необходимый для работы RTK |
| Количество каналов | ~200 поиска + отслеживания вместе | 192+ поисковых каналов плюс 60+ выделенных каналов отслеживания |
| Чувствительность | Обычно отслеживание с -165 до -162 дБм | -167 дБм чувствительность отслеживания; Лучшее приём сигнала в условиях слабого сигнала |
| Update Rate | Типичная частота 1–10 Гц | До 25 Гц; поддерживает высокодинамические приложения |
| Базовый/Ровер режим | Не поддерживается | Да— можно настраивать как базовую станцию или ровер |
| Сложность разработки | Низкий— антенна + мощность + UART; Вывод NMEA готов к использованию | Средний и высокий— обработка корректирующих данных, протокол RTCM, управление конфигурацией |
| Энергопотребление | Типичная мощность 30–80 мВт | Типичная мощность 200–500 мВт (дополнительная обработка и двойные радиочастотные цепочки) |
| Типичные применения | Отслеживание активов, датчики IoT, потребительские дроны, носимые устройства | Геодезическое оборудование, автономные транспортные средства, прецизионное сельское хозяйство, навигация на БПЛА, робототехника |
| Стоимость | Низкий — минимальные затраты на BOM и усилия по интеграции | Выше — отражает дополнительное оборудование, прошивку и производительность |
Ключевой вывод
Если для вашего приложения требуется точность выше 1 метра, вы почти наверняка рассматриваете RTK-приемник GNSS. Стандартный GNSS-модуль физически не может достичь такого уровня точности независимо от качества антенны или оптимизации прошивки.
Модуль GNSS против RTK GNSS Receiver Module: различия в аппаратной архитектуре
Понимание архитектурных различий между этими двумя решениями помогает инженерам более эффективно планировать проектирование своих систем. Требования к интеграции значительно различаются как по железу, так и по прошивке.
Стандартная архитектура модуля GNSS
Стандартный модуль GNSS реализует простую цепочку сигналов:
- Вход антенны— пассивная или активная антенна, подключённая через U.Fl или паяльную площадку.
- Фильтр SAW + LNA— полосовая фильтрация и низкошумное усиление сигналов GNSS L1.
- RF-фронтенд + базовый процессор— преобразование, приобретение и отслеживание сигнала.
- Вычисление положения— бортовая прошивка рассчитывает PVT (Положение, Скорость, Время) по измерениям псевдодальности.
- Последовательный выход— NMEA-предложения или специфический для производителя бинарный протокол, выводящийся на хост-MCU через UART/I²C/SPI.
С точки зрения системы носителя, модуль GNSS по сути является периферийным устройством. Хост-микроконтроллер считывает последовательный поток, извлекает необходимые поля и подаёт данные в приложение. Нет корректирующих данных, нет базовой станции для настройки и нет разрешения неоднозначностей для мониторинга. Архитектура системы просто:
Антенна GNSS → GNSS-модуль → хост-микроконтроллера → применение
Архитектура приёмного модуля RTK GNSS
RTK-приёмный модуль GNSS требует более сложной архитектуры системы. Помимо стандартной цепи сигналов GNSS, он добавляет несколько критически критических уровней обработки:
- Многодиапазонный RF-фронтенд— отдельные РЧ-цепи для L1 и L2 (и L5, где поддерживается), каждая с выделенной фильтрацией и усилением.
- Параллельная обработка сигналов— процессор базового диапазона одновременно обрабатывает отслеживание кодовой и несущей фаз во всех активных частотных диапазонах и созвездиях.
- Двигатель RTK— это ключевое отличие. Движок RTK применяет корректирующие данные к измерениям несущей фазы, устраняет целочисленные неоднозначности и создаёт фиксированное решение RTK.
- Интерфейс корректирующих данных— модуль должен получать данные коррекции RTCM от внешнего источника (базовой станции, NTRIP кастера или радиосвязи). Обычно это происходит через отдельный канал связи.
- Высокочастотный выход— RTK-скорректированный выход данных о положении, скорости и ориентации на частоте 10–25 Гц для поддержки динамических приложений.
Архитектура системы решения RTK добавляет внешний путь корректирующих данных:
Антенна GNSS → RTK-приёмный модуль → MCU хоста → применение
↑ Корректировочные данные (RTCM через 4G/UHF/NTRIP)
Эта дополнительная сложность имеет практические последствия для команды проектировщиков. Аппаратный инженер должен добавить модем корректирующих данных (4G-модуль или UHF-радио) в BOM. Инженер по прошивке должен реализовать разбор и переадресацию сообщений RTCM, управлять подключением к клиенту NTRIP и управлять режимом работы приёмника (базовый против ровера) и конфигурацией. Команда валидации должна протестировать время получения фиксации RTK, производительность повторного захвата и точность при различных базовых расстояниях и условиях окружающей среды.
Когда следует выбирать модуль GNSS?
Стандартный модуль GNSS — это правильный выбор, если требования к заявке соответствуют следующим границам:
Точность позиционирования составляет 2–3 метра
Если вашему продукту нужно знать, на какой улице находится транспортное средство, в каком поле развернут сенсорный узел или приблизительное расположение упаковки, стандартный GNSS-модуль обеспечивает более чем достаточную точность. Такие приложения, как телематика флота, трекеры активов и датчики окружающей среды IoT, хорошо работают в этом диапазоне точности.
Время работы от батареи — одна из главных задач
Встроенные GNSS-модули потребляют значительно меньше энергии, чем приёмные модули RTK — обычно от одной пятой до одной десятой тока. Для устройств на батарейках, которые должны работать месяцами или годами между зарядками, экономия энергии стандартного модуля является решающим. Например, JS-WP10 может переходить в режимы низкого энергопотребления, что значительно продлевает время работы батареи при периодическом обновлении позиции.
Площадь плат и стоимость BOM строго ограничены
Стандартные модули GNSS с площадью менее 12 мм × 12 мм интегрируются даже в самые ограниченные по пространству конструкции. При минимальном числе внешних компонентов — обычно только антенна, конденсаторы для разъединения и резервный конденсатор для RTC — общая площадь платы и стоимость BOM остаются низкими.
Сроки разработки очень активны
Интеграция стандартного GNSS-модуля — хорошо изученный процесс. Большинство модулей по умолчанию выводят предложения NMEA, а референсные дизайны, примечания к приложениям и ресурсы сообщества широко доступны. Опытный инженер по встроенным конструкциям может за один рабочий день получить модуль, который обеспечивает надёжные фиксации положения на прототипе печатной платы.
Лучшее сочетание
Типичные применения стандартных GNSS-модулей включают потребительские дроны с базовой функцией RTH (Return to Home), метки отслеживания активов, сельскохозяйственные сенсорные узлы, ошейники для отслеживания дикой природы и любые IoT-устройства, где определение положения в пределах нескольких метров удовлетворяет задачам.
Когда стоит выбрать RTK GNSS-приемник?
RTK-приемник GNSS становится необходимым, когда приложение требует точности позиционирования, которую стандартный модуль принципиально не может обеспечить. Вот сценарии, где RTK — правильное решение:
Нужна точность на уровне сантиметров
Оборудование для геодезии, управление строительной техникой и точное наведение сельскохозяйственной техники требуют точности позиционирования в пределах сантиметров. Отклонение даже на 10–20 сантиметров делает эти системы непригодными для их назначения. JS-UK39-F обеспечивает точность RTK 1 см + 1 ppm, что соответствует точности профессиональных геодезистов и систем управления машинами.
Ваше приложение работает в условиях с ограниченным сигналом
Городские каньоны, кроны деревьев и почти металлические сооружения создают многолучевое и сигнальное ослабление. Модули RTK-приёмников с чувствительностью к отслеживанию -167 дБм и многочастотной поддержкой могут поддерживать блокировку и обеспечивать надёжные исправления в условиях, когда стандартные модули часто случаются с обрывами. Работа с двойной частотой также обеспечивает ионосферную коррекцию, повышая точность в периоды высокой солнечной активности.
Продукт должен функционировать как база, так и ровер
Некоторые приложения требуют одного и того же оборудования для работы либо базовой станции, либо ровера, в зависимости от развертывания. Например, исследовательские команды могут настраивать один блок как временную базовую станцию, а другие работают как роверы. Модули, такие как JS-UK39-F, поддерживают работу в двух режимах, что устраняет необходимость проектирования и хранения двух отдельных аппаратных SKU.
Требуется высокая динамическая производительность
БПЛА, летящие со скоростью 15–20 м/с, автономные наземные аппараты, управляющие на высокой скорости, и роботизированные системы, выполняющие быстрые манёвры, требуют обновления позиции на скоростях значительно выше 10 Гц. Модули RTK-приёмников обычно поддерживают выходные частоты 20–25 Гц, обеспечивая низкозадержку и высокую точность данных о положении, которые требуются контроллерам полетов и навигационным системам для стабильных контуров управления.
Важно
RTK-приёмные модули GNSS — это не просто «более точные GNSS-модули». Это принципиально разные аппаратные платформы, построенные вокруг другой архитектуры обработки сигналов. Решение о применении продукта должно зависеть от того, необходимы ли точность на уровне сантиметров, многочастотная обработка или поддержка коррекции RTK.
Когда вам нужно полноценное решение для RTK-ресивера?
Существует третий уровень в аппаратной иерархии позиционирования GNSS, выходящий за рамки встроенных модулей:Полное решение RTK-приемника. Это полностью интегрированное, готовое к корпусу устройство, которое объединяет в одном устройстве двигатель RTK, многодиапазонный радиочастотный сигнал, модем корректирующих данных и внешние интерфейсы. Он находится на вершине пирамиды интеграции:
Модуль GNSS → RTK GNSS Receiver → Полное решение RTK
Полные приёмные решения — правильный выбор для приложений, где требуется максимальная производительность, а инженерные усилия по интеграции и сертификации модульного решения экономически нецелесообразны. Они особенно хорошо подходят для:
- Автономная БПЛА и навигация дронов— где для безопасной эксплуатации за пределами линии видимости обязательны направление с двойными антеннами, антиглушение и подделка.
- Робототехника и автономные наземные транспортные средства— где данные о положении и ориентации с ультранизкой задержкой напрямую поступают в алгоритмы управления в реальном времени.
- Профессиональные геодезические системы— где приёмник является основным измерительным прибором и должен сразу соответствовать стандартам точности для обследования.
- Быстрое прототипирование и малосерийное производство— где стоимость интеграции на уровне модуля по NRE превышает премию за единицу полного приёмника.
Пример: JUMPSTAR X43H-AH Профессиональный RTK ресивер
X43H-AH иллюстрирует, что предлагает полноценное решение RTK-приёмника. Он оснащён 789 аппаратными каналами для всех созвездий, многочастотной обработки сигналов (L1/L2/L5), возможности двойного направления антенн и горизонтальной точности RTK 0,6 см + 0,5 ppm. Разработанный для автономных систем, он оснащён защитой от глушения и подделки, а также с ультранизкой задержкой на выходе позиции до 20 Гц.
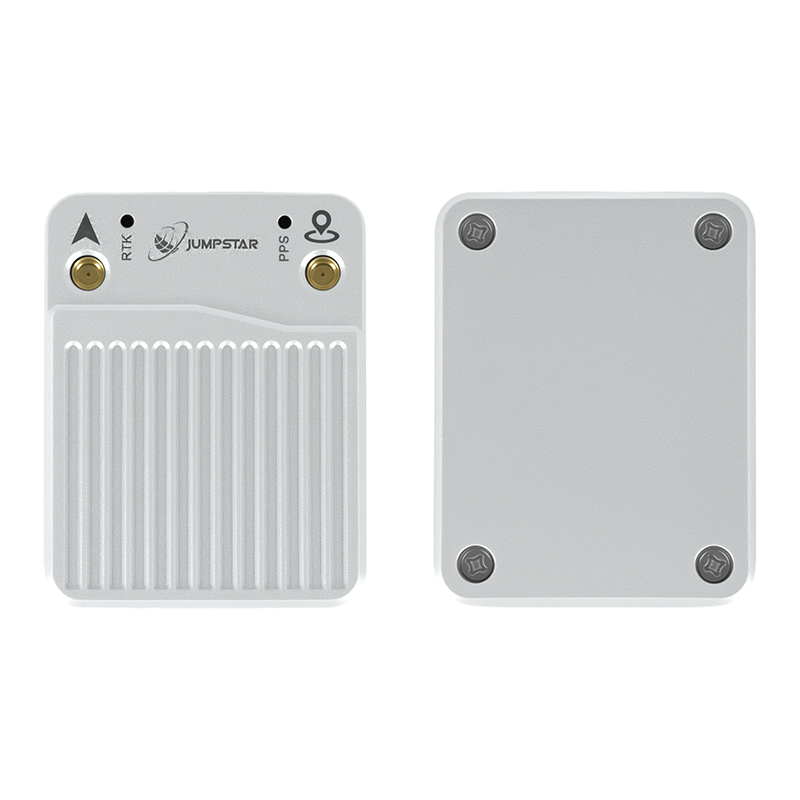
Профессиональное решение для RTK-приемника X43H-AH
Полная система позиционирования RTK с 789 аппаратными каналами, поддержкой L1/L2/L5 с многочастотной поддержкой, направлением с двумя антеннами, точностью RTK 0,6 см + 0,5 ppm, защитой от глушения и подделок, а также выходом с ультранизкой задержкой. Создано для навигации БПЛА, робототехники и интеграции автономных систем.
Посмотреть детали продукта →Выбор между интеграцией модуля и развертыванием полного приёмника сводится к компромиссу между инженерными инвестициями и стоимостью единицы единицы. Интеграция модулей требует больше первоначальных проектных усилий, но при объёме даёт более низкую стоимость BOM за единицу. Полноценное решение с приемником сокращает время выхода на рынок и устраняет риски интеграции, при этом более высокая стоимость аппаратного обеспечения за единицу. Для многих разработчиков автономных систем сокращение сроков разработки и проверенная производительность полного решения делают этот путь предпочтительным выбором.
Как выбрать подходящее решение для GNSS
Выбор подходящего GNSS-позиционирующего оборудования для вашего продукта требует выполнения четырёх ключевых моментов принятия решений. Честный ответ на каждый вопрос в соответствии с требованиями продукта подскажет к правильному уровню решения.
1. Определите требования к точности
Это самый важный фильтр. Если ваш продукт может работать с точностью 2–3 метра, стандартный GNSS-модуль почти наверняка будет правильным выбором — он будет меньше, дешевле и проще в интеграции. Если вам нужна точность ниже метра для навигации по полосе или точного наведения, вам нужен минимум приёмник с поддержкой DGNSS или SBAS. Если вам нужна точность на уровне сантиметров для съемки, управления машинами или автономной работы, RTK не подлежит обсуждению.
- Стандартное позиционирование (2–3 м)→ Модуль GNSS
- Позиционирование субметра→ GNSS-приёмный модуль с SBAS/DGNSS
- Позиционирование RTK на уровне сантиметров→ RTK GNSS Receiver Module или Complete RTK Receiver
2. Рассмотрите требования к интеграции
Сколько ресурсов по проектированию и разработке у вас есть для интеграции GNSS? Подход на уровне модуля требует проектирования аппаратного обеспечения, разработки прошивки и проверки. Полноценное решение с приемником сводит интеграцию к механическому монтажу, электропроводке и конфигурации интерфейса данных. Будьте реалистами относительно пропускной способности и экспертизы вашей команды.
3. Оценка среды применения
Рабочая среда влияет как на необходимую чувствительность, так и на необходимость многочастотной поддержки. Приложения, работающие под открытым небом с хорошей видимостью спутников, могут достигать целей точности с помощью более простого оборудования. Применение в городских условиях, под кроной деревьев или близко к отражающим поверхностям требуют лучшей чувствительности, многочастотной ионосферной коррекции и, возможно, антиглушения функций.
- Открытое небо, стационарная или низкая динамика→ стандартный модуль GNSS может быть достаточным.
- Городские каньоны, частичная преграда→ рекомендуется мульти-созвездие, более чувствительный приёмный модуль.
- Промышленные среды с высоким уровнем помех→ приемник RTK с защитой от глушения и подделки.
4. Рассмотрите ресурсы и сроки развития
Интеграция GNSS-модуля обычно требует от 2 до 4 недель инженерных усилий компетентной встраиваемой команды, а также настройки и валидации антенны. RTK-приемник GNSS добавляет управление корректирующими данными, реализацию клиента NTRIP и проверку производительности RTK — ожидайте 6–12 недель для готового к производству проекта. Полноценное решение RTK-приёмника можно интегрировать за несколько дней, что делает его самым быстрым путь на рынок.
Решения для позиционирования GNSS JUMPSTAR
JUMPSTAR предоставляет оборудование для позиционирования GNSS на всех трёх уровнях интеграционной пирамиды, позволяя OEM-клиентам выбирать уровень решения, соответствующий требованиям их приложений и ресурсам разработки:
- Встроенные GNSS-модули— компактные, малозатратные позиционирующие компоненты для прямой интеграции с OEM. Подходит для IoT-устройств, потребительских дронов, трекеров активов и любых приложений, где приоритетом является стандартная точность и минимальное воздействие BOM.
- Приёмные модули RTK GNSS— многочастотные модули позиционирования на уровне сантиметров с поддержкой коррекции RTK, двухрежимной работой база/ровер и выходом 25 Гц. Создано для геодезического оборудования, точного сельского хозяйства, навигации на БПЛА и автономных систем.
- Профессиональные решения для приемников RTK— полные, готовые к корпусу системы позиционирования с 789 каналами, направлением с двумя антеннами, защитой от глушения и подделок, а также с ультранизкой задержкой выхода. Идеально подходит для автономных БПЛА, робототехники и профессиональных геодезических задач.
Ключ к выбору правильного решения — понять, какое место занимает ваше приложение в диапазоне точности и интеграции.Просмотрите полный ассортимент продукцииилисвяжитесь с инженерной командой JUMPSTARобсудить ваши конкретные требования.
Часто задаваемые вопросы
В чём разница между GNSS-модулем и GNSS-приемником?
Модуль GNSS — это базовый встроенный компонент позиционирования, обеспечивающий автономное позиционирование с точностью 2–3 метра с использованием однополосного (L1) приёма. Модуль приёмника GNSS, особенно модуль RTK GNSS, добавляет многочастотную поддержку, отслеживание несущей фазы, обработку коррекции RTCM и работу в режиме двойного режима база/ровера, обеспечивая точность позиционирования на уровне сантиметров. Приёмный модуль обладает значительно большей возможностью обработки сигналов и требует внешних корректировочных данных для работы RTK.
Является ли RTK-приемник GNSS более точным, чем стандартный GNSS-модуль?
Да, примерно на два порядка. Стандартный GNSS-модуль обычно достигает автономной точности 2–3 метра. Приемник RTK GNSS достигает 1 см + 1 ppm при фиксированных условиях RTK. Это повышение точности достигается благодаря отслеживанию несущей фазы с двойной частотой и обработке дифференциальной коррекции в реальном времени — возможностей, которых нет у стандартных GNSS-модулей.
Нужны ли модулям GNSS внешний процессор?
Да. GNSS-модули выводят данные о положении (обычно в формате NMEA) по последовательному интерфейсу, но для парсинга данных, управления конфигурацией модуля и интеграции информации о позиционировании в приложение требуется микроконтроллер. Хост-микроконтроллерная система отвечает за управление питанием, протоколы связи и любую специфическую обработку приложений.
Какое решение GNSS лучше подходит для применения БПЛА?
Это зависит от профиля миссии БПЛА. Потребительские и любительские дроны, выполняющие базовые функции Return-to-Home, могут использовать стандартный GNSS-модуль. Профессиональные БПЛА, проводящие точную съемку, автономную инспекцию или сельскохозяйственное распыление, требуют приёмного модуля RTK GNSS для точности на уровне сантиметров. Автономные БПЛА, работающие вне линии видимости, могут нуждаться в полноценном решении RTK-приёмника с двумя антеннами и защитой от помех для критически важной для безопасности навигации.
Когда стоит выбрать позиционирование RTK вместо стандартного GNSS?
Выбирайте RTK, если основная функция вашего приложения зависит от точности позиционирования выше 1 метра. Это включает геодезию и картографирование, точное сельское хозяйство (автоматическое управление и управление участками), управление строительными машинами, навигацию автономных транспортных средств и любые приложения, где ошибка позиционирования даже в несколько десятков сантиметров могла бы поставить под угрозу производительность или безопасность продукта.
Можно ли интегрировать GNSS-приёмные модули в OEM-продукты?
Абсолютно. Приёмные модули RTK GNSS специально разработаны для интеграции с OEM. Обычно они поставляются в виде продуктов на уровне платы, которые могут быть установлены внутри корпуса хост-системы, подключаясь к MCU хоста через стандартные последовательные интерфейсы. Основными дополнительными конструктивными особенностями по сравнению с базовым модулем являются корректировочный канал передачи данных и увеличенные требования к питанию и площади платных плат.
В чём разница между GNSS-модулем и оригинальной платой?
Термины иногда используются взаимозаменяемо, но GNSS-модули обычно представляют собой меньшие, более недорогие встроенные компоненты с базовыми возможностями позиционирования и минимальными внешними интерфейсами. OEM-платы — это более крупные и мощные RTK-приёмники с более богатым вводом-выводом, более высокой скоростью обновления и прошивкой оценочного уровня. OEM-плата ближе к полноценному приемнику, чем к базовому GNSS-модулю, и обычно требует меньше обработки на стороне хоста, чем интеграция на уровне модуля.
Нужна ли мне базовая станция для работы RTK?
Да, позиционирование RTK требует источника корректирующих данных. Это может быть физическая базовая станция, которую вы настроите в известном месте, сетевой RTK-сервис (NTRIP), доступный через интернет, или локальная сеть CORS (непрерывно работающая референтная станция). Корректирующие данные передаются в формате RTCM и должны передаваться на приёмный модуль RTK GNSS через коммуникационный канал, такой как 4G-сотовая связь, UHF-радио или Wi-Fi.
Связанные ресурсы:
•Продукты JUMPSTAR GNSS— Просмотрите полное портфолио продуктов
•Связаться с JUMPSTAR— Обсудите свой проект с инженером по приложениям
•Технический лист JS-WP10— Стандартный прецизионный модуль GNSS
•Технический лист JS-UK39-F— RTK GNSS-приёмный модуль
•Технический лист X43H-AH— Профессиональное решение RTK-приёмника
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


