












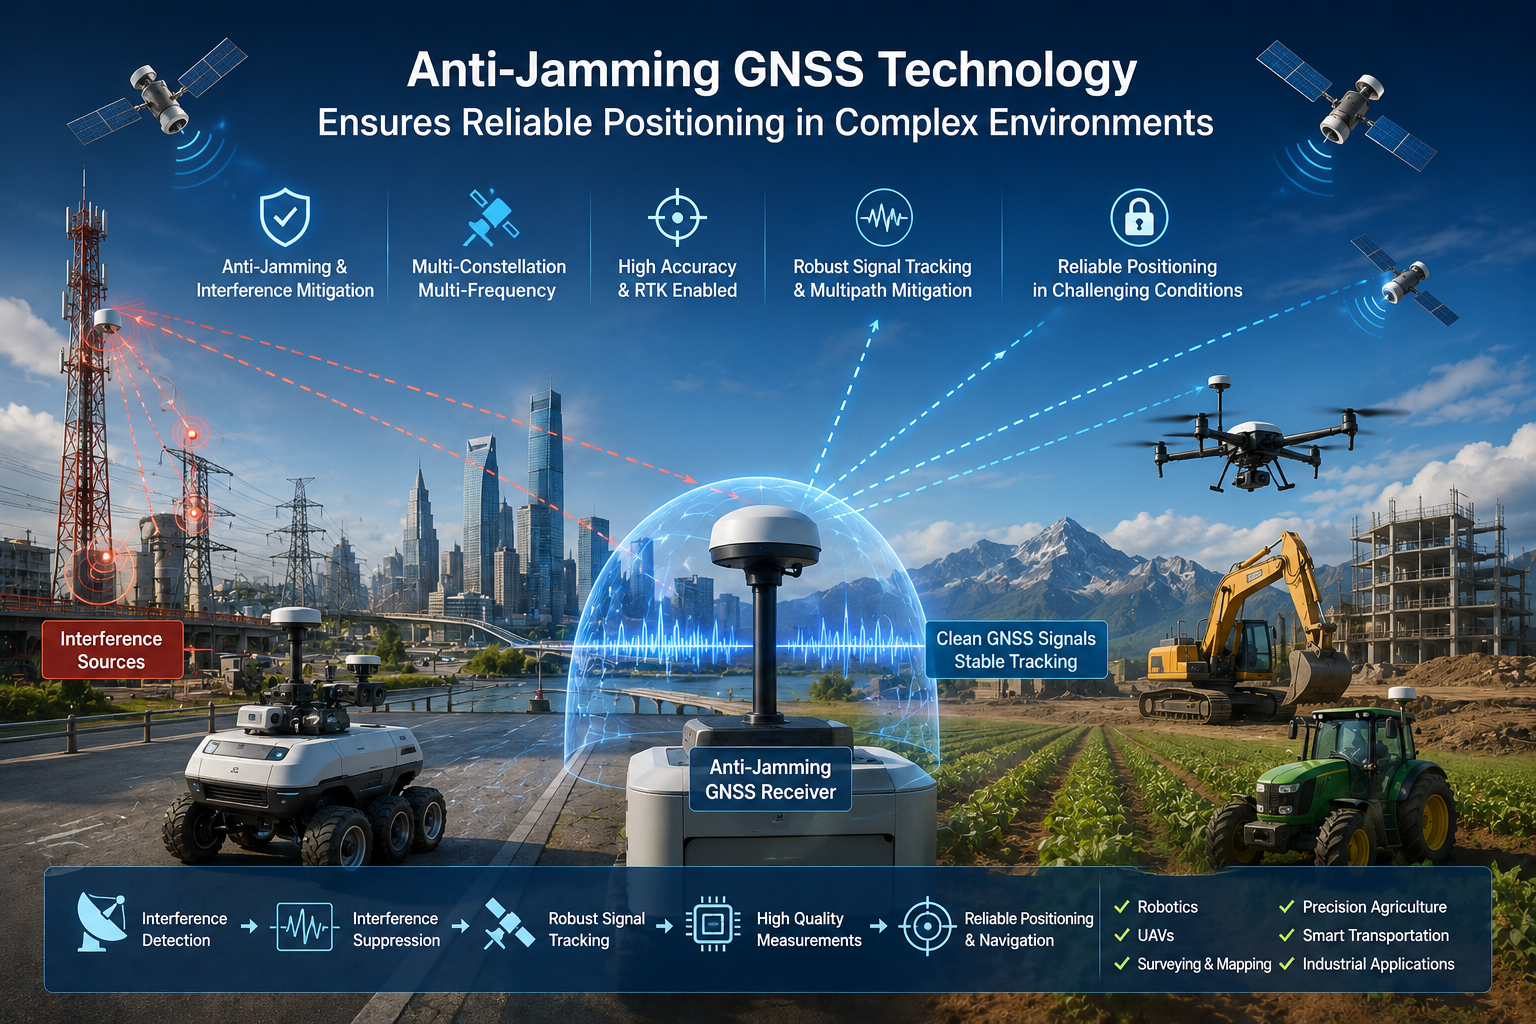
Приложения GNSS распространяются в всё более требовательные среды: автономные роботы, БПЛА, летящие рядом с энергетической инфраструктурой, умный транспорт в городских районах, обследование металлических конструкций и прецизионное сельскохозяйственное оборудование на открытых полях. Спутниковые сигналы поступают на поверхность Земли при крайне низком уровне мощности — значительно слабее, чем большинство других радиосигналов поблизости — что делает приёмник уязвимым для нежелательных радиочастотных сигналов и сигналов, отражаемых от зданий, транспортных средств и металлических конструкций.
По этой причине одной только высокой точности позиционирования недостаточно. Приёмник может выглядеть отлично на бумаге, но если он не может удержать стабильное исправление, когда среда RF становится враждебной, приложение не работает. Надёжность при помехах так же важна, как и точность, и именно здесь на помощь приходит технология противоглушения GNSS. В этой статье объясняется, что такое помехи GNSS, как они ухудшают позиционирование, как работают методы противоглушения и что производители должны оценивать при выборе приёмника или модуля GNSS, защищающего от глушения.
Что такое помехи GNSS?
GNSS-приёмник должен обнаруживать и обрабатывать крайне слабые спутниковые сигналы — обычно около −125 дБм или ниже на антенне. Когда другие радиочастотные сигналы попадают в переднюю часть приёмника, они могут перегрузить этот крошечный сигнал: снижая условия соотношения сигнал-шум, прерывая спутниковую фиксацию, увеличивая ошибки позиционирования, замедляя сходимость RTK и в тяжёлых случаях приводя к полной потере доступности позиционирования.
Ключевая идея проста. Проблема не в том, что спутники исчезают с неба; приёмник может просто не иметь возможности отделить полезные GNSS-сигналы от нежелательной РЧ-энергии, поступающей на ту же антенну. Когда это разделение не работает, измерения ухудшаются, и выход положения ухудшается вместе с ними. Снижение помех GNSS позволяет измерять данные даже при наличии нежелательной радиочастотной энергии.
Откуда берутся помехи GNSS?
Источники помех делятся на три основные категории, и реальное развертывание может столкнуться с несколькими из них одновременно.
Преднамеренное вмешательство
Преднамеренные помехи включают глушение и другие виды преднамеренных радиочастотных помех, направленных на нарушение приёма GNSS — например, передачу радиочастотной энергии в диапазонах GNSS или рядом с ними, что затрудняет или делает спутниковое отслеживание невозможным. Это вопрос безопасности и устойчивости критически важной инфраструктуры и любой системы, работа которой зависит от непрерывного позиционирования.
Непреднамеренное вмешательство
Большинство вмешательств в промышленную среду происходит непреднамеренно. Промышленная электроника, силовая электроника, моторы, коммуникационное оборудование и плохо экранированная электроника могут излучать энергию, находящуюся в диапазонах GNSS, или излучать широкополосный шум, который интерфейс приёмника не может полностью отфильтровать. Эти источники часто расположены близко к антенне, что делает их особенно вредными.
Помехи на уровне платформы
Третий источник — сама платформа. Роботы, БПЛА и транспортные средства оснащены переключающими источниками питания, двигателями, цифровой электроникой и коммуникационными модулями, которые могут излучать помехи в сторону антенны GNSS, установленной на той же платформе. Размещение антенны, заземление, экранирование и фильтрация фронтенда определяют, сколько шума доходит до приёмника.
Как помехи GNSS влияют на эффективность позиционирования
Влияние помех на систему позиционирования образует каскад. В зависимости от тяжести OEM может увидеть любое из следующего:
- Потеря спутникового отслеживания— приёмник снижает захват на отдельных спутниках, уменьшая геометрию, доступную для определения положения.
- Снижение доступности позиционирования— система может прервать вывод позиции или перейти в режим с низкой точностью на несколько минут или дольше.
- Проблемы сходимости RTK— помехи делают измерения в несущей фазе более шумными, поэтому инициализация и фиксация RTK становятся медленнее и менее стабильными.
- Увеличение ошибок позиционирования— даже при сохранении фиксации деградированные измерения могут привести к тому, что позиции прыгают, дрейфуют или выходят за пределы ожидаемого бюджета ошибок.
- Нестабильность навигации— на БПЛА, роботах и автономных аппаратах нестабильное положение подаёт сигнал непосредственно в навигационный и управляющий петли, управляющие платформой.
Надёжность позиционирования — это требование на уровне системы, а не просто спецификация точности. Приёмник, достигший цели точности на испытательном полигоне в открытом небе, всё равно может потерпеть отказ в поле, если не справляется с радиочастотными условиями реальных условий.
Технология противоподавления GNSS: как она работает?
Технология противоглушения GNSS — это не единая функция, а набор техник, охватывающих RF-интерфейс приёмника, обработку сигналов и движок позиционирования. Надёжные противоглушительные приемники сочетают несколько слоёв:
- Обнаружение помех— приёмник непрерывно отслеживает радиочастотную среду, выявляя аномальную радиочастотную энергию или резкие изменения условий сигнала, указывающие на наличие помех.
- Подавление помех— после выявления помех методы подавления снижают его влияние на обработку сигнала, например, отвергая узкополосные или однотональные помехи внутри частотных диапазонов GNSS.
- Надёжное отслеживание сигнала— петли слежения предназначены для того, чтобы удерживать спутниковые сигналы как можно дольше в ухудшённых условиях, сохраняя захват там, где обычный приёмник сдаётся.
- Приём с множеством созвездий— обрабатывая GPS, BDS, GLONASS, Galileo, QZSS и другие созвездия одновременно (в зависимости от продукта), система получает больше полезных сигналов и большую избыточность, когда некоторые из них затронуты.
- Многочастотный приём— отслеживание L1, L2 и L5 добавляет разнообразия: помехи редко одинаково затрагивают все полосы, поэтому многочастотный приём даёт позиционирующему движку альтернативы для работы.
Важно быть точным в том, что эти методы могут и не могут делать. Многосозвездие и многочастотный прием значительно повышают устойчивость, но не полностью устраняют помехи — мощный глушилка всё равно может перегрузить любой приемник. Цель технологии противоглушения — расширить диапазон условий, при которых система продолжает создавать удобное позиционирование, что именно необходимо промышленным приложениям. Для информации см. нашу статью омногосозвездие GNSS и частотные диапазоны L1, L2 и L5.
Анти-глушение — это не то же самое, что многостороннее смягчение
Интерференционные, многолучевые и ионосферные эффекты часто обсуждаются вместе, но это разные проблемы с разными методами лечения.
- Помехиотносится к нежелательной радиочастотной энергии, которая ухудшает приём и обработку сигнала GNSS — например, глушитель или промышленный передатчик рядом с антенной.
- Многопутевая системавозникает, когда сигналы GNSS отражаются от зданий, металлических конструкций или транспортных средств и достигают антенны как напрямую, так и через пути отражения. Отражённые сигналы перекрываются с прямым и создают ошибки измерения, которые одна фильтрация не может исправить.
- Ионосферные эффектывызваны изменениями ионосферы, влияющими на распространение сигнала GNSS, особенно в определённых условиях и регионах. Они изменяют задержку сигнала таким образом, что необходимо моделировать или корректировать.
Эти проблемы могут возникать одновременно, поэтому высоконадежная система GNSS охватывает сразу несколько направлений: снижение помех, многолучевое снижение, ионосферное снижение, целостность сигнала и многочастотный приём. Приёмник, который хорошо справляется с помехами, всё равно может испытывать трудности с многолучевой связью в городском каньоне, и наоборот. Для получения дополнительной информации смотрите наше руководство поМноголучевые методы смягчения и продвинутые алгоритмы для городского позиционирования.
Почему антиглушение важно для высокоточного RTK
RTK повышает планку производительности принимателя. Решение RTK не просто создаёт позицию; Требуется стабильное отслеживание несущей фазы, надежная обработка коррекции, быстрая и стабильная сходимость, а также непрерывные фиксированные решения — все они уязвимы к помехам:
Интерференции добавляют шум в измерения несущей фазы, затрудняя разрешение целочисленных неоднозначностей и фиксированное решение. В результате инициализация становится более медленной, более частой потерей фиксации и более длительными периодами снижения точности. В геодезии, картографировании БПЛА, сельскохозяйственной технике, автономных роботах и энергетической инспекции система RTK, выходящая из фиксированного режима в шумной среде, может быть столь же разрушительной, как и та, что никогда не достигает сантиметровой точности.
Вот почему возможности противоподавления могут иметь такое же значение, как и теоретическая точность. Приёмник, который теряет фиксацию каждый раз, когда контроллер мотора переключается или близлежащий передатчик активируется, на практике менее полезен, чем тот, который сохраняет непрерывное фиксированное решение при тех же условиях. Подавление помех GNSS и стабильная производительность RTK идут рука об руку.
Антиглушение GNSS для различных промышленных применений
Значение противоглушения зависит от применения:
БПЛА и дроны
Платформы БПЛА маленькие, быстрые и электрически шумные. Интеграция должна быть лёгкой, позиционирование должно оставаться стабильным во время динамического движения, а радиочастотная среда — электроника, видеоканалы и управляющие линии БПЛА — может быть перегружена. Низкая задержка и высокая частота обновлений так же важны, как и отклонение помех.
Автономные роботы
Уличным роботам необходимо следование маршрутам и повторяемое позиционирование в течение длительного рабочего времени. Их собственные двигатели, источники питания и коммуникационные модули создают помехи на уровне платформы, а здания и металлические приборы добавляют многопутевую связь. Непрерывное позиционирование имеет значение, потому что разрыв в подаче позиции прерывает работу робота.
Точное сельское хозяйство
Сельскохозяйственная техника перемещается по открытым полям с повторяемыми маршрутами, навигацией техники и автономным орудиями. Источников помех меньше, чем в городских районах, но надёжность на больших полях и длительных рабочих дней крайне важна — фиксация, падающая во время прохода, означает промах или перекрывающийся ряд.
Инспекция электроэнергии и инфраструктуры
Инспекционные платформы работают рядом с электрооборудованием, подстанциями и металлическими конструкциями, где радио-частотная среда сложна и непредсказуема. Надёжное позиционирование рядом с инфраструктурой требует приёмников, которые терпят помехи и продолжают отслеживать сигналы в присутствии сильной близлежащей энергии.
Геодезия и картографирование
Гидротехнические команды требуют точности на уровне сантиметров и надёжного фиксации RTK. Доступность сигнала и многолучевой обход конструкций определяют, насколько надёжно пара база-ровер достигает фиксированного решения, и помехи могут полностью остановить производство.
На что стоит обращать внимание производителям в приёмнике GNSS с противопомехающей системой?
При оценке приёмника или модуля GNSS, защищающего от глушения, сравнивайте технические характеристики с фактическим профилем миссии. Критерии, которые имеют наибольшее значение:
- Обнаружение и подавление помех— реализует ли продукт специализированные методы обнаружения и подавления, как описано в официальных спецификациях?
- Поддержка нескольких созвездий— проверить, какие созвездия действительно поддерживаются (GPS, BDS, GLONASS, Galileo, QZSS и другие); Больше созвездий означает большую избыточность при деградации некоторых сигналов.
- Многочастотная поддержка— Покрытие L1, L2 и L5 добавляет разнообразия против помех и повышает устойчивость RTK; Подтвердите диапазоны из технических характеристик.
- Производительность RTK— оценивать точность RTK, скорость инициализации, поддержку протокола коррекции и стабильность фиксированного решения при деградированных условиях.
- Update rate and latency— динамическим платформам нужны свежие данные о положении с высокой скоростью и низкой задержкой; Проверьте реальные цифры получателя.
- Многолучевая смягчение— для городских, промышленных и богатых металлами сред отражаемое отторжение сигнала — это особая возможность, которую стоит подтвердить.
- Анти-спуфинг— если продукт явно поддерживает это, анти-спуфинг защищает от фальсифицированных сигналов GNSS. Это другая функция по сравнению с антиглушением, поэтому сравните обе с реальными возможностями продукта.
- Размер и мощность— для БПЛА, роботов и встроенного оборудования размеры, вес и энергопотребление являются приоритетными ограничениями.
- Интерфейсы— сопоставить задокументированные электрические интерфейсы (UART, USB, Ethernet, CAN, I2C) с шинами хост-контроллера.
Ни один продукт не подходит для всех платформ, поэтому выбор должен начинаться с операционной среды, а не с точки зрения точности заголовков.
Подход JUMPSTAR к надёжному позиционированию GNSS
JUMPSTAR разрабатывает высокоточные GNSS-модули, приёмники и решения для позиционирования для интеграции OEM, ориентированные на условия, с которыми действительно сталкиваются промышленные платформы. Его подход сочетает в себе мультисозвездие и многочастотный приём, снижение помех и многолучевой сигнализации, ионосферное снижение, высокую частоту обновления с низкой задержкой, возможность RTK, направление с двойной антенной и поддержку против подделки там, где продукт это предоставляет.
Надёжное позиционирование достигается благодаря сочетанию архитектуры приёмника, обработки сигналов, радиочастотного проектирования, выбора антенны, корректирующих данных и интеграции системы — а не одной конкретной спецификации. Ассортимент разработан так, чтобы OEM-производители могли выбрать комбинацию, подходящую их платформе — от компактных встроенных модулей до полнофункциональных ресиверов.
Продукты JUMPSTAR GNSS с возможностями противоподавления
Три продукта JUMPSTAR иллюстрируют реализацию возможностей противоглушения в различных форм-факторах:
TheJS-AP55— это многодиапазонный, многосозвездный GNSS-приёмник для применения БПЛА, роботов и автономного вождения. Он объединяет 448 аппаратных каналов с полным приёмом созвездий (GPS, BDS, GLONASS, Galileo, QZSS, NavIC и SBAS), частотой обновления 100 Гц с задержкой менее 10 мс, а также технологиями AIM+, IONO+, APME+ и RAIM+ для высокой производительности в сложных условиях. Точность RTK достигает 0,6 см + 1 ppm, а опциональная версия AP55H с двойной антенной добавляет курс вниз до 0,15°. Поддержка OSNMA-анти-спуфинга обеспечивает OEM-производителям защиту как от помех, так и от фальсифицированных сигналов.
Для платформ, требующих направления и позиционирования,JS-CK15-3— это приёмник с множеством созвездий с направлением с двумя антеннами и встроенным IMU. Он обеспечивает точность RTK 8 мм + 1 ppm по горизонтали и 15 мм + 1 ppm вертикально, позиционирование до 50 Гц и выход IMU 100 Гц. Его антиинтерференционная конструкция подавляет узкополосные и однотональные помехи до 60 дБ, а инерциальная навигация обеспечивает возможность позиционирования при слабом спутниковом сигнале — что хорошо подходит для платформ БПЛА и роботов, близких к электрическому шуму.
Там, где размер и вес совпадают, тоJS-BCK43H-3это миниатюрный мультисозвездие, многочастотный RTK-модуль размером 39,0 × 30,0 × 6,04 мм и весом менее 25 г. Он сочетает направление интерферометрии с двойными антеннами (0,2° при базовой линии 1 м) с встроенным IMU, достигает точности RTK 8 мм + 1 ppm при быстрой инициализации и подавляет узкополосные и однотональные помехи до соотношения сигнал/помех до 60 дБ. Интерфейсы Dual UART, Type-C, dual RF, PPS и EVENT делают встраивание простым.
Полный спектр модулей, приёмников и антенн доступен наСтраница продуктов JUMPSTAR.
Создание надёжной системы позиционирования GNSS
Антиглушительный приемник — это лишь часть надёжной системы позиционирования GNSS. Вся цепочка включает приёмник или модуль GNSS, антенну, радиочастотную компоновку и кабели, расположение антенны, источник коррекции RTK, контроллер робота или транспортного средства, синтез датчиков и программное обеспечение, связывающее всё между собой.
Каждая связь важна. Технически способный приёмник всё равно может работать плохо, если антенна расположена плохо, если при проектировании системы игнорируется радиочастотная среда или если электроника платформы излучает шум в окрестностях антенны. Самые надёжные системы спроектированы в целом: размещение антенны планируется с самого начала, радиочастотная раскладка чиста, а приёмник выбирается с учетом помех, которым он действительно будет соответствовать.
Заключение
В сложных условиях высокоточный GNSS нельзя оценивать только по точности. Число на техническом листе — 0,6 см, 1 см или 2 см — мало говорит о том, как ведёт себя приёмник при появлении помех. Важны доступность сигнала, устойчивость к помехам, смягчение многолучевого воздействия, стабильность RTK, частота обновлений, задержка и интеграция системы. Технология противопомех GNSS решает самый разрушительный из этих факторов: она поддерживает работу позиционирующего движка при наличии нежелательной радиочастотной энергии, поэтому приложение тоже продолжает работать.
JUMPSTAR сочетает высокоточные технологии позиционирования GNSS с вариантами снижения помех и интеграцией OEM-ориентированных для требовательных промышленных применений. Если вы создаёте платформу, которая должна обеспечивать надёжное позиционирование в сложных радиочастотных условиях, начните с обсуждения условий эксплуатации, ограничений и требований к точности.
Нужна надежная GNSS-позиционирование в сложной радиочастотной среде?
JUMPSTAR предоставляет противоглушённые GNSS-модули, RTK-приёмники и решения для позиционирования, разработанные для интеграции OEM в БПЛА, роботов, в сельском хозяйстве, геодезии и промышленных приложениях.
Свяжитесь с JUMPSTAR, чтобы обсудить ваши требования к GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


