












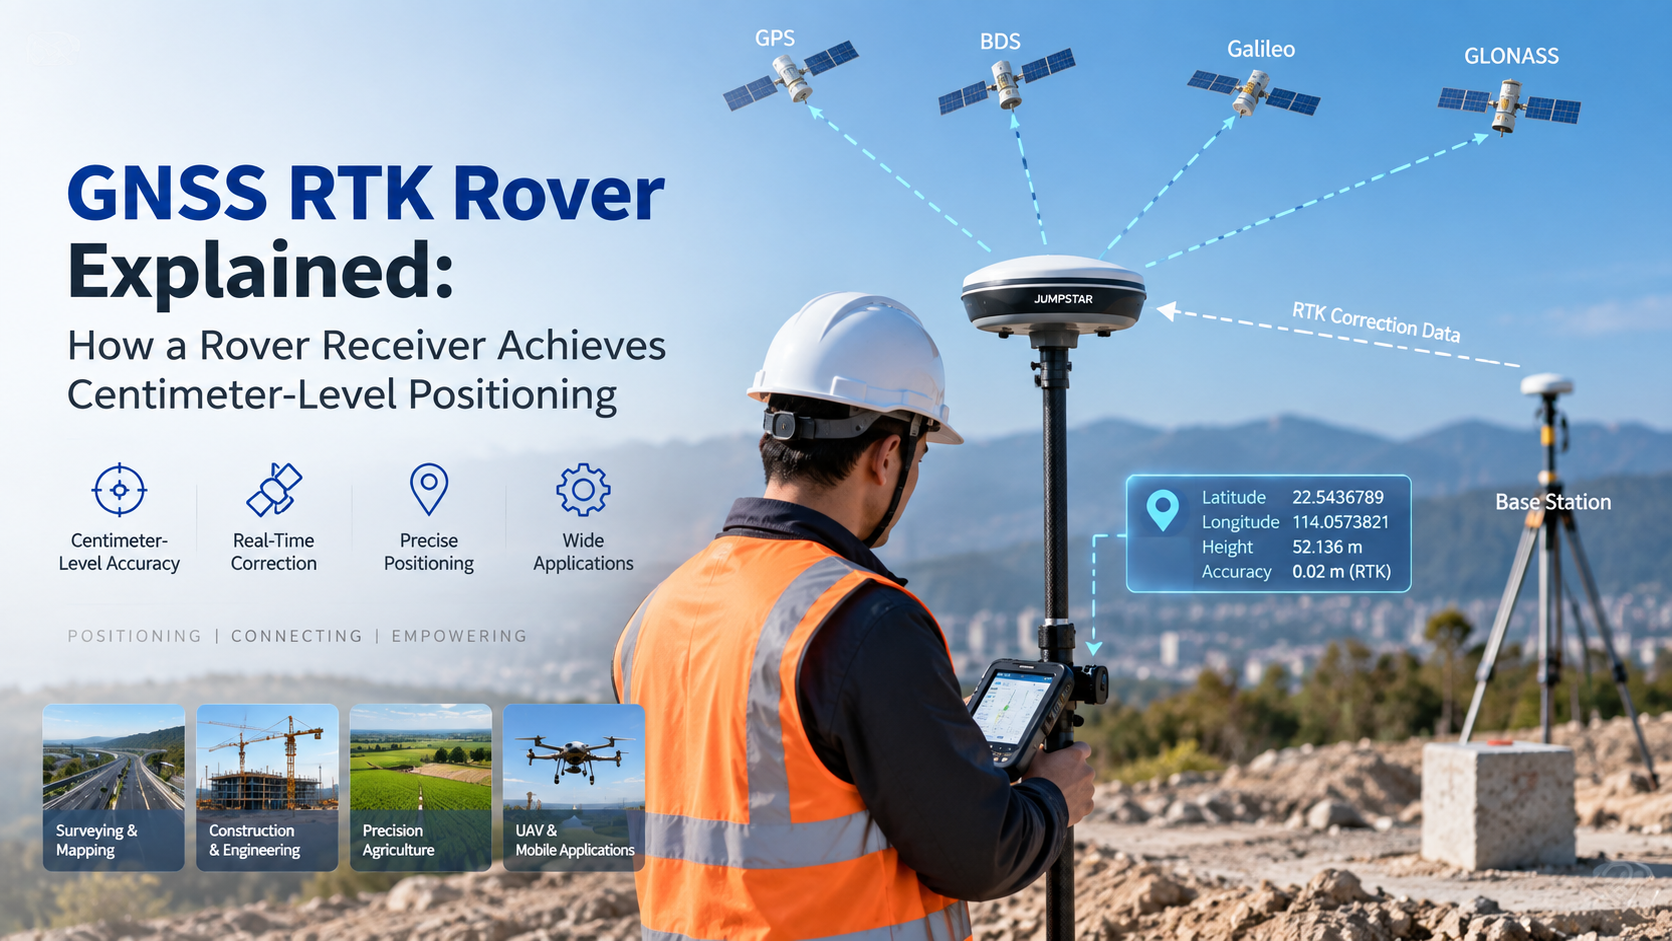
Ровер RTK — это приёмник, который объединяет собственные наблюдения GNSS с корректировочными данными для высокоточного расчёта положения. В типичной установке RTK корректирующие данные предоставляет базовая станция или служба коррекции, и один или несколько приёмников ровера используют их в полевых условиях. В этой статье объясняется, как работает ровер GNSS RTK, что означает фиксированное решение и что следует учитывать при его выборе.
Что такое ровер GNSS RTK?
Ровер GNSS RTK — это мобильный приёмник в системе позиционирования RTK. Он отслеживает спутниковые сигналы GNSS, получает корректирующие данные от базовой станции или службы коррекции и обрабатывает оба входа вместе для создания решения для позиционирования.
Ровер — это не просто стандартный приёмник с лучшей точностью. Его определяющая роль — участие в обработке коррекции RTK, работая в роли движущейся стороны системы. В типичной архитектуре база или источник коррекции и ровер работают вместе: статическая сторона наблюдает сигналы известного положения, а ровер применяет эту информацию к своим измерениям во время полевой работы.
Как работает ровер RTK?
Процесс перехода от спутников к точной позиции выглядит так:
Спутники GNSS → базовой станции / коррекции → коррекционных данных RTK → приёмнике ровера → RTK Обработка → фиксированное решение → высокоточной позиции
На практике ровер выполняет пять шагов:
- Он принимает спутниковые сигналы GNSS и фиксирует наблюдения фазы несущей и псевдодальности.
- Он получает корректирующие данные с базовой станции или службы коррекции.
- Он объединяет собственные наблюдения с корректировочными данными.
- Он разрешает неоднозначности несущей фазы, когда условия позволяют.
- Он выводит решение RTK для текущей позиции.
Для понимания концепции не требуется сложная математика: точность ровера достигается за счёт обработки коррекций разности по сравнению с его собственными измерениями фазы несущей в реальном времени.
Что такое фиксированное решение RTK?
RTK-приёмник обычно сообщает либо о фиксированном, либо о флоат-решении. Фиксированное решение обычно означает, что неоднозначности несущей фазы успешно разрешены; Решение с поплавком означает, что они ещё не полностью исправлены.
Фиксированное решение важно, потому что именно в этом режиме RTK обеспечивает высочайшую точность результата, поэтому процессы съемки и картографирования ждут исправления, прежде чем фиксировать точки. Однако фиксированный статус не гарантирует одинаковую точность во всех условиях. Фактическая эффективность позиционирования зависит от видимости спутника, качества коррекции, базовой длины, многопутевого оборудования, антенны, приёмника и условий площадки.
RTK Rover против отдельного GNSS-ресивера
| Особенности | Автономный приёмник GNSS | Ровер RTK |
|---|---|---|
| Позиционирование GNSS | Да | Да |
| Корректирующие данные | Не требуется для базового позиционирования | Требуется для RTK |
| Обработка RTK в несущей фазе | Зависимость от применения | Да |
| Высокоточное позиционирование поля | Ограничено режимом позиционирования | Разработано для приложений RTK |
| Типичное использование | Общее положение | Геодезические, картографические и прецизионные приложения |
Ни один из вариантов по определению не является «неточным»; Они просто подходят для разных режимов позиционирования. Проекты, требующие в реальном времени позиционирования GNSS на уровне сантиметров в поле, выбирают марсоход; Общие задачи позиционирования могут вообще не требовать обработки коррекции.
Где используются роверы RTK?
Геодезия и картографирование
В полевых съёмках ровер — это инструмент, который оператор носит с собой. Он собирает точки, измеряет границы и поддерживает отображение рабочих процессов, записывая позиции после фиксации решения RTK.
Строительство
Строительные бригады используют роверы для позиционирования площадки, планировки и управления машинами, доставляя координаты проектирования непосредственно на рабочую площадку для более быстрого измерения в полевых условиях.
Точное сельское хозяйство
Сельскохозяйственная техника использует приёмники роверного типа для управления машинами, позиционирования в поле и автономной работы в полевых условиях.
БПЛА и дроны
Дроны, оснащённые роверами RTK, обеспечивают высокоточное позиционирование для картографирования и навигации, снижая зависимость от наземных контрольных пунктов.
Какие источники коррекции может использовать ровер RTK?
Местная базовая станция
Местная базовая станция GNSS может генерировать корректировочные данные для близлежащих ровров. Такая схема даёт проекту полный контроль над источником коррекции и хорошо работает на площадках с надёжной связью между базой и ровером.
Сеть RTK / Служба коррекции
Ровер также может получать корректирующие данные из коррекционной сети или сервиса RTK, в зависимости от архитектуры системы и доступности связи. NTRIP обычно используется для передачи данных коррекции GNSS через IP-сети.
Что инженерам следует учитывать при выборе ровера RTK?
- Поддержка созвездия и частот:GPS, Galileo, GLONASS, BeiDou и многочастотные возможности, соответствующие проектной среде.
- Совместимость коррекции RTK:Локальная базовая станция или сетевая RTK, форматы корректирующих данных и способ связи.
- Требования к точности:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Антенна:Совместимость антенн, установка, видимость неба и многолучевая среда на объекте.
- Коммуникация:Как ровер будет получать корректировочные данные в полевых условиях — от радиосвязи до сотовых связей.
- Интеграция поля:Интерфейсы, питание, корпус, монтаж и вывод данных для целевой платформы.
JUMPSTAR RTK Rover и решения для позиционирования GNSS
JUMPSTAR предоставляет решения для позиционирования GNSS для полевых приложений, зависящих от RTK. Ассортимент продукции охватываетПриёмники и системы RTKдля высокоточного позиционирования на поле — модули GNSS для интегрированных платформ, а такжеGNSS OEM-платыДля производителей, встраивающих возможности ровера в своё собственное оборудование.
Для рабочих процессов геодезии конкретно JUMPSTARСъемка роверов RTKобъединить приёмник, обработку коррекций и интеграцию на местах для повседневной измерительной работы.
Заключение
RTK-ровер — это полевой приёмник, который сочетает наблюдения GNSS с корректировочными данными для получения высокоточного решения позиционирования. Выбор ровера зависит от возможностей GNSS, источника коррекции, антенны, коммуникации и требований применения. Для OEM-производителей и интеграторов, оценивающих роверы GNSS RTK, решения JUMPSTAR по позиционированию RTK представляют собой практическую отправную точку.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


