












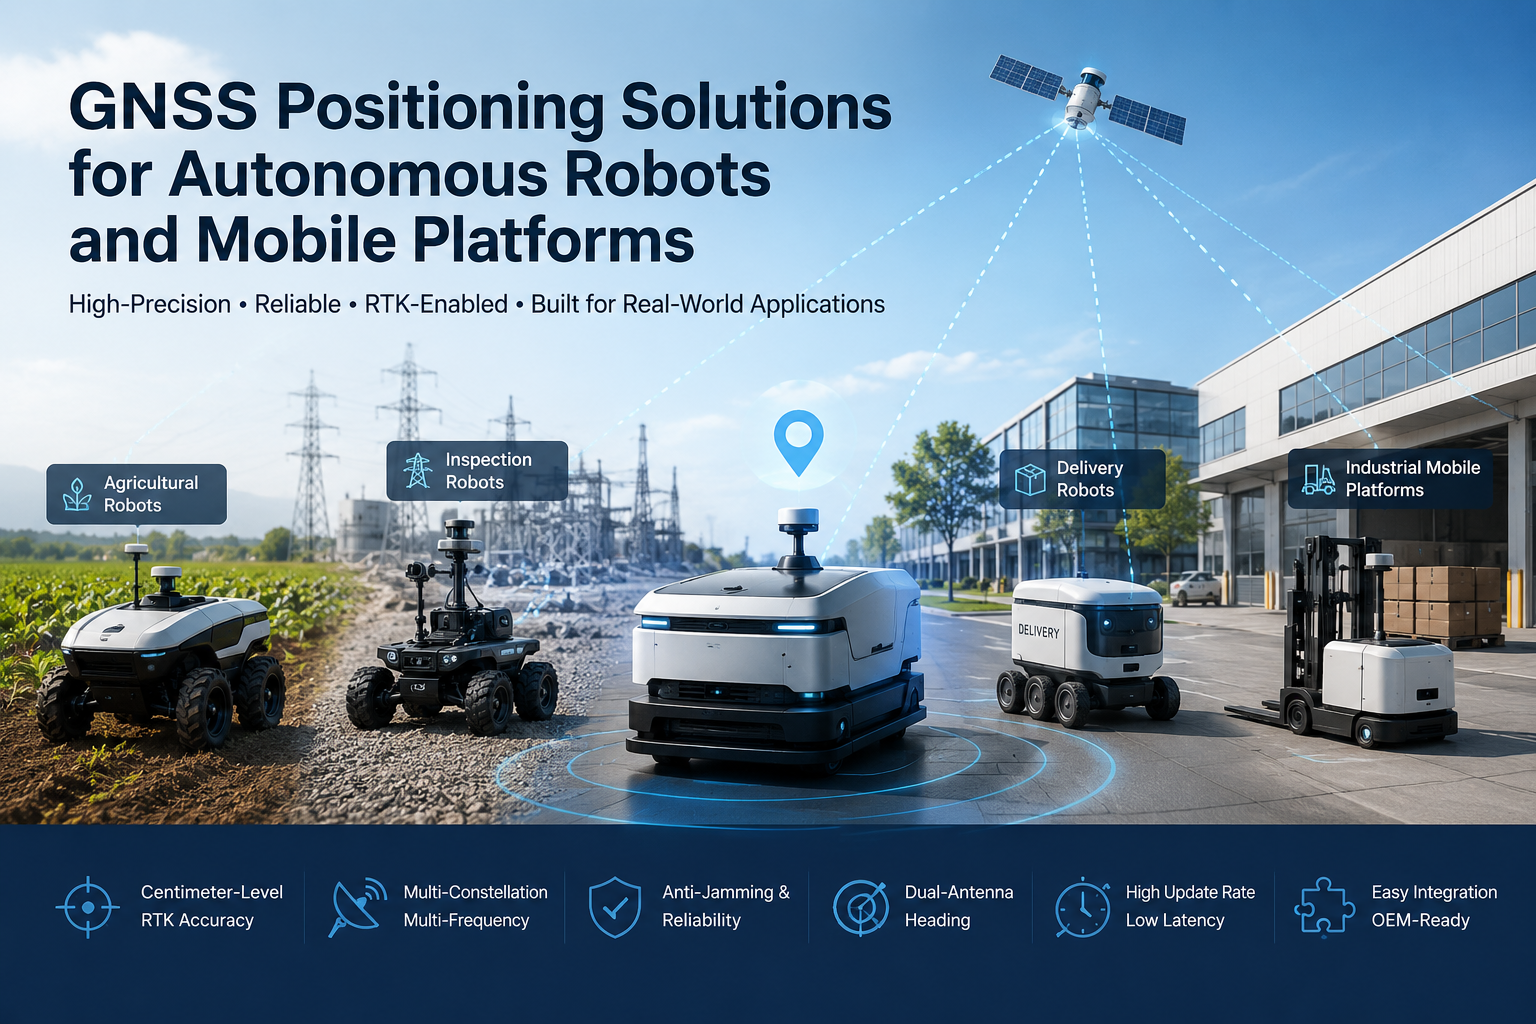
Автономные роботы выходят за пределы контролируемых внутренних сред в наружные и полуоткрытые приложения: сельскохозяйственные роботы, работающие на полях, инспекционные роботы, патрулирующие энергетическую и трубопроводную инфраструктуру, роботы доставки, обслуживающие кампусы и промышленные парки, автономные транспортные средства и промышленные мобильные платформы, работающие на крупных открытых объектах. Как только робот выходит за пределы фиксированного рабочего пространства, система должна постоянно отвечать на три вопроса: где я? Куда я иду? Как мне туда переехать?
GNSS-позиционирование для автономных роботов обеспечивает абсолютную географическую опору, которая закрепляет всю навигационную систему. GNSS-приёмник сообщает робот-контроллеру, где находится платформа в глобальных координатах, и когда приложение требует большего, RTK добавляет позиционирование на уровне сантиметров — при условии, что имеются корректировочные данные и подходящая видимость неба. В этой статье объясняется, как GNSS и RTK вписываются в автономные роботизированные системы, где они приносят наибольшую пользу, как они сочетаются с IMU и другими датчиками, а также что OEM-производители должны оценивать при выборе GNSS-модуля для мобильной платформы.
Почему позиционирование критично важно для автономных роботов
Надёжное позиционирование — это основа, на которой строятся автономные роботы на открытом воздухе. Подумайте, для чего робот-контроллеру нужны данные о положении:
- Точная оценка положения— роботу нужно знать своё положение в реальном времени, прежде чем спланировать дальнейшее движение.
- Следование маршруту— Руководство, распыление, стрижка и осмотр требуют, чтобы робот следовал по заранее запланированному маршруту, а не блуждал.
- Повторяемая навигация— для инспекции, сельского хозяйства и логистики одни и те же маршруты выполняются снова и снова, и каждый рейс должен совпадать с предыдущим.
- Геозонирование и управление территорией— данные о положении позволяют системе подтвердить, что робот находится в разрешённой зоне работы, и реагировать, если это не так.
- Координация флота— когда несколько мобильных платформ работают на одном объекте, общая и надёжная информация о положении помогает им устранять маршруты и координировать покрытие.
Важно быть точным в том, что GNSS может и не может делать. Работа в помещении, плотный навес и серьёзные препятствия могут ухудшить или полностью устранить сигнал, поэтому серийные роботизированные системы объединяют GNSS с другими датчиками. Но для наружных платформ GNSS остаётся самым практичным источником абсолютного, свободного от дрейфа координатного ориентира, и эту роль сложно заменить каким-либо единственным альтернативным датчиком.
Как GNSS поддерживает автономные мобильные платформы
В типичной роботизированной системе аппаратное обеспечение GNSS работает как один вход в навигационный стек. Антенна принимает спутниковые сигналы, приёмник или модуль обрабатывает их и выводит данные о положении и скорости, робот-контроллер потребляет эти данные, а навигационная система использует их для планирования маршрута и управления движением. Получатель может передавать несколько типов информации:
- Положение— абсолютные координаты в широте, долготе и высоте.
- Скорость— получается от доплеровского смещения сигналов, часто более точного и с меньшей задержкой, чем дифференцирование последовательных позиций.
- Время— GNSS-приёмники выдают точное время, что позволяет синхронизировать подсистемы и ведение данных.
- Заголовок— при поддержке двух антенн или интегрированного компаса приёмник также может сообщать о ориентации платформы.
Робот-контроллер объединяет эти данные с другими входами — одометрией колеса, IMU, камерами, LiDAR — для построения оценки положения, которая приводит в движение приводы. GNSS — это компонент, который держит эту оценку привязанной к реальному миру на больших расстояниях и в долгие рабочие часы, без дрейфа, который накапливают чистые датчики мертвого расчёта.
RTK GNSS для высокой точной роботизированной навигации
Стандартный GNSS обеспечивает точность на уровне счетчика, что хорошо для простой навигации, но не для операций, которые должны быть повторяемыми до сантиметров. RTK — Real-Time Kinematic — сокращает этот разрыв. RTK-приёмник использует измерения фазы несущей и коррекции в реальном времени с базовой станции или сетевого сервиса, и при фиксированном решении он сообщает позицию с точностью на уровне сантиметров.
Значение RTK для роботов — это не точность заголовка; Это то, что обеспечивает эта точность на практике: позиционирование на уровне сантиметров вместо счётчиков, улучшенная повторяемость, чтобы ряды, маршруты и рабочие проходы воспроизводили последовательно один за другим, а также снижение ошибки позиционирования, чтобы дрейф и смещение, делающие навигацию на уровне счётчиков непригодной для точной работы, в значительной степени устраняются.
RTK на уровне сантиметров имеет наибольшее значение там, где инструменты и решения робота зависят от точного положения: прецизионные сельскохозяйственные роботы, которые должны выровнять оборудование с рядами посевов, инспекционные роботы, которые должны возвращаться к тому же объекту или дефекту, автономное уличное оборудование, выполняющее контролируемые задачи, и высокоточные мобильные платформы, работающие рядом с фиксированной инфраструктурой. Для сравнения с альтернативами постобработки смотрите наше руководство поМетоды коррекции RTK против PPK.
Позиционирование GNSS для автономных роботов на разных платформах
Одна и та же технология позиционирования приобретает разные формы в зависимости от платформы и миссии:
Сельскохозяйственные роботы
Полевые роботы нуждаются в автономной навигации, которая выравнивается с рядами и границами, а также повторяемыми маршрутами в течение сезона. Позиционирование RTK здесь является стандартным выбором, поскольку операционная среда — открытое небо, а повторяемость на уровне сантиметров напрямую приводит к более согласованным полевых операциям.
Инспекционные роботы
Инспекционные платформы патрулируют энергетическую инфраструктуру, трубопроводы и внешние объекты вдоль заранее определённых маршрутов и должны возвращаться к тем же точкам для сравнения условий со временем. Мониторинг на основе маршрутов зависит от того, что робот знает в пределах сантиметров, где он находился во время каждого измерения.
Роботы доставки и обслуживания
Роботы для доставки на открытом воздухе, логистические платформы кампуса и транспортные системы промышленных парков преодолевают большие расстояния по тротуарам и внутренним дорогам. Надёжное абсолютное позиционирование удерживает робота на запланированном маршруте между точками маршрута и обеспечивает резервирование, позволяющее навигационному стеку восстанавливаться после локальных ошибок датчиков.
Промышленные мобильные платформы
Складские дворы, строительные площадки, порты и горнодобывающие объекты содержат крупное мобильное оборудование, работающее в открытых, но суровых условиях. GNSS-приёмники на этих платформах поддерживают позиционирование машин, управление маршрутами и осведомленность о площадке, а также нуждаются в надёжности для работы при вибрациях, пыли и экстремальных температурах.
GNSS + IMU и синтез датчиков для надёжной навигации роботов
Серийная навигационная система робота редко использует один датчик, и GNSS не исключение. На практике GNSS работает вместе с IMU, который обеспечивает движение и положение на коротких интервалах, одометрия колеса, которая фиксирует движение автомобиля между настройками, и камеры или LiDAR, которые дают роботу локальный обзор окружающей среды.
У каждого сенсора есть свои сильные и слабые стороны. GNSS даёт абсолютную опору положения, которая не дрейфует, но может быть прервана или деградирована. IMU заполняет эти пробелы на короткие периоды, но со временем отклоняется. Одометрия автономна, но накапливает ошибки. Vision и LiDAR отлично работают локально, но испытывают трудности с позицией на дальнем расстоянии и глобальной опорой. Синтез датчиков объединяет эти входы, поэтому оценка положения и курса робота становится более точной и надёжной, чем любой отдельный датчик в одиночку. Для более глубокого изучения синтеза в условиях, отрицаемых GNSS, см.роль IMU и синтеза датчиков в условиях, отклонённых GNSS.
Почему для автономных роботов важен курс с двумя антеннами
Робот, который перемещается на улице, должен знать не только местоположение, но и в какую сторону он смотрит. GNSS с одной антенной сообщает о положении и курсе, который должен поступать из другого места — обычно из компаса или IMU. Компас измеряет магнитное поле Земли, которое надёжно на открытых пространствах, но может быть нарушено металлическими конструкциями, электродвигателями и другими источниками магнитных помех, характерными для роботизированных платформ.
GNSS с двойными антеннами решает эту задачу иначе: измеряя фазовую разницу между двумя антеннами, установленными на известном расстоянии, приёмник вычисляет ориентацию платформы напрямую по спутниковым сигналам. Поскольку он не зависит от магнитных измерений, он может обеспечивать более стабильный ориентир в электромагнитно сложных условиях. Там, где приёмник поддерживает его, та же геометрия с двойными антеннами также может выдавать высоту тона и рол.
Это важно для автономных транспортных средств, мобильных роботов и сельскохозяйственной техники, чьи управляющие контуры зависят от точной ориентации — например, для поддержания прибора на выравнивании или управления автомобилем по прямой линии при вибрациях. GNSS с двойными антеннами не заменяет IMU; Это дополняет его. Многие системы используют курс GNSS вместе с IMU, при этом курс GNSS служит стабильным ориентиром, предотвращая смещение оценки положения с распалённой системой.
Задачи GNSS в реальных роботизированных условиях
Настоящие роботизированные среды редко бывают идеальными для GNSS. Понимание режимов отказа помогает OEM-производителям выбирать правильное оборудование:
- Блокировка сигнала— здания, деревья и мосты могут скрывать спутники и уменьшать количество полезных сигналов.
- Многопутевая система— сигналы, отражённые от зданий и металлических конструкций, поступают на антенну после прямого сигнала, портя измерение.
- Электромагнитные помехи— промышленное оборудование, двигатели и силовая электроника могут создавать шум в радиочастотную среду.
- Динамическое движение— быстрое движение и вибрация создают более высокие нагрузки на петли слежения и частоту обновления приёмника.
- Городские и полуоткрытые условия— городские каньоны сочетают частичную видимость неба с отражёнными сигналами, а частично защищённые зоны расположены между полным открытым небом и работой в помещении.
Инженерные решения на эти задачи хорошо известны: мультисозвездие и многочастотный прием для максимального использования спутников (см. нашу статью омногосозвездие GNSS и частотные диапазоны L1/L2/L5), методы фронтальной фильтрации и противоглушения для сопротивления помехам, многолучевые алгоритмы смягчения отражённых сигналов, высокие частоты обновления и низкая задержка для поддержания динамики, а также синтез датчиков для устранения пробелов, которые GNSS не может обеспечить в одиночку.
На что стоит обращать внимание OEM-производителей в решении GNSS?
Выбор GNSS-модуля или приёмника означает согласование технологии с миссией. Критерии оценки, которые имеют наибольшее значение:
- Точность позиционирования— выберите класс точности, который действительно нужен приложению: уровень метра для базовой навигации, суб-метр для более плотной работы или RTK на уровне сантиметров для точной работы.
- Update rate— быстро движущейся платформе требуется более высокая скорость выхода, чтобы контроллер всегда имел новое положение; Частоты 10 Гц и выше распространены в динамической робототехнике, и точные требования зависят от конкретной спецификации продукта.
- Задержка— задержку между измеряемой позицией и передачей контроллеру; Низкая задержка имеет значение для циклов управления в реальном времени.
- Возможность управления курсом— если роботу нужна ориентация, рассмотреть приёмник или модуль с поддержкой направления с двойной антенной и оценить точность курса вместе с базовой длиной антенны.
- Созвездия GNSS— проверить поддержку GPS, BDS, GLONASS, Galileo, QZSS, NavIC и SBAS на продукте; Больше созвездий — больше избыточности.
- Поддержка частот— одночастотная — проще, двойная — повышает надёжность RTK, а многочастотная — надёжность; сравните покрытие уровней L1, L2 и L5.
- Интерфейсы— сопоставить электрические интерфейсы (UART, CAN, I2C, USB, Ethernet) с доступными шинами робот-контроллера.
- Размер и мощность— для малых мобильных платформ размеры, вес и энергопотребление являются первостепенными проектными ограничениями.
- Экологическая надёжность— уличные роботы сталкиваются с экстремальными температурами, вибрациями, ударами, пылью и влагой; Подтвердите диапазон работы и защиту продукта для предполагаемой среды.
Правильный ответ зависит от профиля миссии робота, и спецификация должна быть подтверждена в реальной рабочей среде — открытое поле, лесная линия, портовая верфь или промышленная площадка ведут себя совершенно иначе.
Решения JUMPSTAR GNSS для автономных роботов
JUMPSTAR предоставляет GNSS-модули, RTK-приёмники, OEM-платы, позиционирующие терминалы и связанные GNSS-решения для применения высокоточного позиционирования, с ассортиментом продукции, разработанной для интеграции OEM, а не для лабораторного использования. Три продукта компании напрямую соответствуют потребностям разработчиков автономных роботов и мобильных платформ:
TheJS-RK43-3это двухдиапазонный (L1+L5) высокоточный позиционированный модуль GNSS, подходящий для компактных встроенных роботов и платформ БПЛА. Её интегрированная антенна, 200 высокоскоростных каналов и производительность RTK на уровне сантиметров (горизонтальный 1,0 см + 1 ppm) представлены в корпусе примерно Φ48 × 43,2 × 37 мм весом менее 23,2 г, со средним рабочим током 58 мА при напряжении 5,0 В. Для небольших платформ с ограниченными размерами и мощностью её можно интегрировать в системы роботов, сельскохозяйственную технику и навигацию БПЛА, а также поддерживает работу как ровера, так и базовой станции.
Если робот должен знать свою ориентацию и позицию, тоJS-SK43H-AHэто компактный многодиапазонный RTK-модуль с позиционированием и направлением смарт-антенны. Он отслеживает 789 аппаратных каналов, достигает точности RTK 0,6 см + 0,5 ppm, а конструкция с двойной антенной обеспечивает ультракороткий базовый курс до 0,03°. Задержка сигнала ниже 10 мс (99,9%) подходит для высокодинамических платформ, а технологии AIM+, LOCK+, IONO+ и APME+ для снижения помех и смягчения спуфинга помогают поддерживать стабильное позиционирование в сложных электромагнитных условиях.
Для высокодинамичных платформ, нуждающихся в самых быстрых обновлениях позиций,JS-X6Sэто многодиапазонный, многосозвездный GNSS-приёмник с 448 аппаратными каналами и частотой обновления 100 Гц с задержкой менее 10 мс. Он доступен в версиях с одной антенной (позиционирование) и с двумя антеннами (позиционирование, курс и ориентация), а также сочетает защиту от помех AIM+, LOCK+, APME+, IONO+ и RAIM+ с богатыми интерфейсами — три UART, Type-C USB и Ethernet-порт — а также совместимость с основными автопилотами с открытым исходным кодом.
Полный спектр модулей, приёмников и антенн JUMPSTAR можно исследовать наСтраница продуктов JUMPSTAR.
Проектирование системы позиционирования GNSS для автономных роботов
Приёмник или модуль GNSS — это одно звено в более крупной цепи, и система работает только так же хорошо, как и её самое слабое звено. Полная система позиционирования на базе GNSS для платформы роботов обычно включает:
- Приёмник или модуль GNSS— позиционирующий двигатель, который определяет позицию, скорость и, по необходимости, курс.
- Антенна GNSS— выбран для частотных диапазонов и многолучевой среды; Расположение антенны на платформе так же важно, как и сам приёмник.
- Корректировочные данные RTK— базовая станция или сетевая служба, предоставляющая корректировки RTCM, когда требуется точность на уровне сантиметров.
- Робот-контроллер— компьютер, который потребляет данные о позиционировании и запускает навигационную логику.
- Синтез датчиков— сочетая GNSS с IMU, одометрией и другими датчиками для обеспечения непрерывности и надёжности.
- Навигация и управление движением— алгоритмы, которые превращают позицию и направление предохранителя в команды рулевого управления и вождение.
Реальная производительность этой системы зависит не только от технических характеристик приёмника: установка антенны и вид с неба, качество корректирующих данных, видимость спутника, радиочастотная среда, архитектура контроллера, алгоритм синтеза и программный стек — всё это влияет на ситуацию. OEM, который рассматривает подсистему GNSS как инженерную часть робота — заданную, интегрируемую и валидированную вместе с антенной, коррекциями и программным обеспечением — получает гораздо более надёжную навигацию, чем тот, кто в конце конструкции крепит приёмник к корпусу.
Заключение
GNSS предоставляет необходимый абсолютный ориентир для автономных роботов и мобильных платформ, а позиционирование GNSS для автономных роботов стало ключевым технологическим решением для OEM-производителей, строящих наружные платформы. RTK дополнительно повышает точность до уровня сантиметров для приложений, требующих точной и повторяемой навигации. В зависимости от платформы, подходящим выбором может стать компактный GNSS-модуль для встроенной интеграции, RTK-приёмник для работы на уровне сантиметров, решение с двумя антеннами, где важен курс, приёмник с высокой скоростью обновления для динамического управления или многочастотная система для максимальной устойчивости в сложных условиях.
В каком бы направлении ни выбрала приложение, практический путь одинаков: определить бюджет позиционирования от миссии, проверить технологию в реальной среде и интегрировать подсистему GNSS как спроектированную часть робота, а не как второстепенную.
Создание автономного робота или мобильной платформы?
JUMPSTAR предоставляет GNSS-модули, RTK-приёмники и решения для позиционирования, разработанные для интеграции OEM между автономными роботами, мобильными платформами, БПЛА и высокоточными приложениями.
Свяжитесь с JUMPSTAR, чтобы обсудить ваши требования к GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


