












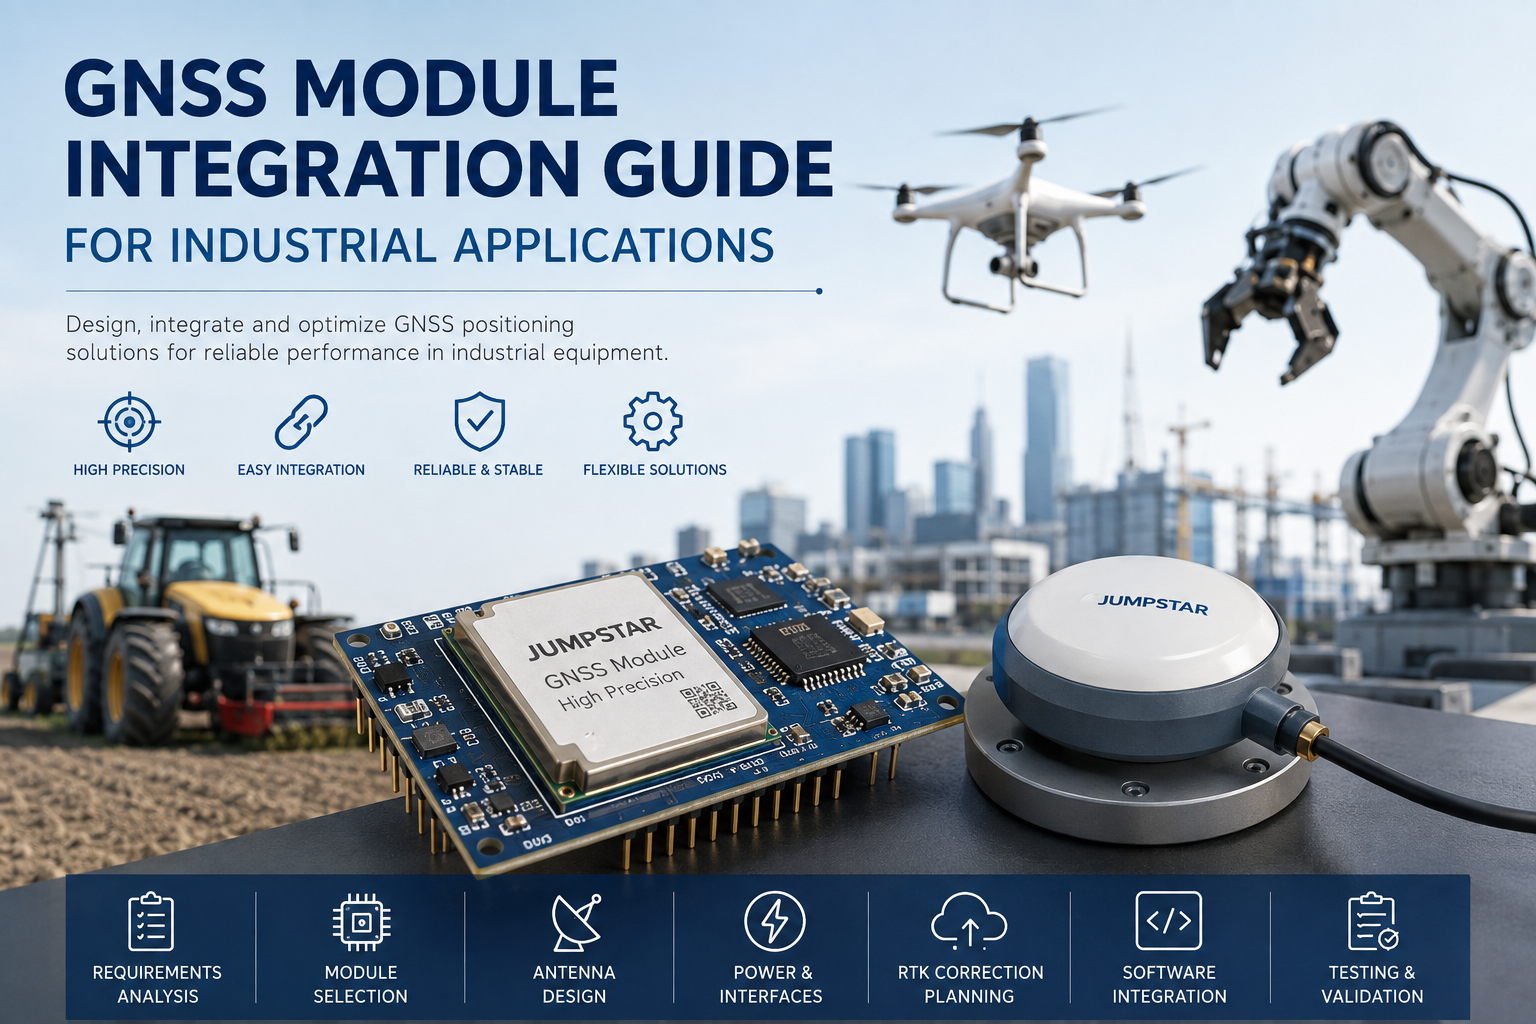
БПЛА, автономные роботы, сельскохозяйственная техника, геодезическое оборудование, промышленные транспортные средства и мобильные платформы всё больше зависят от позиционирования GNSS как ключевой подсистемы. Для OEM интеграция GNSS-модуля — это не просто подключение антенны и чтение координат. Эффективность, которую устройство достигает в полевых условиях, формируется антенной, радиочастотной компоновкой, источником питания, интерфейсами, корректирующими данными, программным обеспечением и установочной средой.Интеграция с модулями GNSSэто самостоятельная дисциплина дизайна — и сделать её правильно на раннем этапе гораздо дешевле, чем чинить после массового производства.
Почему интеграция модуля GNSS важна для промышленного оборудования
Промышленное оборудование использует GNSS несколькими различными способами:Позиционированиечтобы сообщать о местоположении устройства в реальном времени,Навигациядля поддержки планирования маршрутов и автоматизированного руководства,Автоматизациядля подачи данных о положении в автономные транспортные средства, роботов и сельскохозяйственную технику,Картографирование и сбор данныхдля обследования и инспекции, а также в некоторых системахТайминг и синхронизацияс часов GNSS. Не каждому промышленному устройству нужен RTK на сантиметровом уровне. Требования варьируются от стандартного GNSS для базового отслеживания, через позиционирование субметров, до высокоточного RTK для приложений, где точность напрямую влияет на качество работы.
Шаг 1 — Определить требования к применению
Начинайте с требований, а не с модуля. Перед оценкой любого оборудования документируйте следующее: требуемую точность позиционирования, статическую или динамическую работу, атмосферу в помещении и на улице, скорость обновления, задержку, ограничения по размеру, расход энергии, необходимые интерфейсы, конфигурацию антенны, потребности в корректировочных данных и рабочий температурный диапазон.
Разные платформы оценивают эти факторы по-разному. AБПЛАобычно приоритизирует размер, вес, мощность, частоту обновления, задержку и курс RTK.Сельскохозяйственная техникаДелает акцент на точности RTK, повторяемости, стабильном спутниковом сопровождении и длительной работе.Геодезическое оборудованиетребует производительности RTK, поддержки многочастотных и мультисозвездий, а также надёжных корректирующих данных.Автономные роботыБольше всего важны непрерывность позиции, скорость обновлений, курс и интеграция датчиков.
Шаг 2 — Выберите правильный модуль GNSS
Отбор начинается с той степени точности, которая действительно необходима приложению: стандартное позиционирование, позиционирование субметра или RTK на уровне сантиметров. Поддержка Constellation (GPS, BDS, GLONASS, Galileo, QZSS, NavIC и SBAS в зависимости от продукта) определяет, сколько спутников видно в данном регионе, поэтому подтверждайте, что каждый модуль поддерживает в соответствии с официальной спецификацией. Поддержка частот имеет значение для высокоточной работы: многочастотный приём (например, L1/L2 или L1/L5) позволяет приёмнику оценивать и компенсировать ионосферную ошибку, что ускоряет инициализацию RTK и повышает устойчивость. Наконец, проверьте скорость обновления и задержку — динамические платформы, такие как БПЛА, роботы и автономные транспортные средства, особенно чувствительны к выводам позиций с низкой задержкой.
Шаг 3 — Выберите и интегрируйте антенну GNSS
Модуль GNSS и его антенна не могут быть спроектированы отдельно. Совместимость частот между модулем и антенной — первая проверка, за которой следуют коэффициенты усиления антенны, производительность LNA, потеря кабеля, выбор разъёма, расположение, плоскость земли и радиочастотные помехи. Антенна должна быть расположена с ясным обзором неба, вдали от крупных металлических препятствий, высокочастотных передатчиков и мотора или мощной электроники, с тщательной прокладкой кабелей. Допустимое физическое расстояние зависит от конкретного дизайна, поэтому проверяйте размещение на самой механической сборке, а не предполагайте фиксированное правило.
Для высокоточных продуктов качество антенны не является хорошим показателем: диаграмма усиления, стабильность центра фазы и многолучевое отбрасывание напрямую влияют на измерения, которые обрабатывает модуль. Приёмник, хорошо работающий на столе, может уступать в полевых условиях при сочетании с неподходящей антенной. JUMPSTAR предлагаетАнтенны GNSSДиапазон охватывает дизайны участков, спиральных и дроссельных колец с учетом различных требований интеграции.
Шаг 4 — Рассмотрите проектирование питания и интерфейсов
Питание и интерфейсы — самые недооценённые части промышленной интеграции. Со стороны питания проверьте входный диапазон напряжения, потребление потребления, стабильность питания и электрический шум — переключающие регуляторы и моторы рядом с модулем могут ухудшить производительность GNSS. С точки зрения интерфейса UART, USB, Ethernet, I2C и CAN используются в промышленных проектах, но конкретные доступные интерфейсы зависят от конкретной модели модуля, поэтому проверьте их в соответствии с документацией продукта перед блокировкой хост-дизайна.
Шаг 5 — Корректировочные данные плана RTK
Если приложению нужен RTK, планируйте источник коррекции до завершения работы оборудования. Варианты включают частную базовую станцию, коррекции сети (сервисы в стиле CORS) и корректировочные данные RTCM, передаваемые по радио, сотовой связи или интернету. Итоговая производительность RTK определяется совместно модулем GNSS, корректирующими данными, подходящей антенной и правильной интеграцией системы — сильный RTK-модуль не может компенсировать ненадёжную коррекционную доставку или плохо интегрированную радиочастотную цепочку. JUMPSTARвысокоточные RTK-модулиразработаны для соотношения со стандартными рабочими процессами коррекции.
Шаг 6 — Рассмотрите сложные операционные среды
Промышленное оборудование работает там, где сигналы испытывают проблемы: в городских районах, рядом с зданиями, на сельскохозяйственных полях, на промышленных объектах, рядом с электрооборудованием и на платформах с высокой вибрацией. Доминируют три эффекта.Многопутевая система— здания, транспортные средства и металлические конструкции отражают сигналы GNSS до того, как они достигнут антенны.Радиочастотные помехи— собственная электроника устройства и окружающее радиооборудование могут нарушать приём GNSS.Вибрация и движение— БПЛА, роботы и сельскохозяйственные машины сочетают динамическое движение с механической вибрацией. Меры по снижению включают многочастотное и многосозвездное отслеживание, устранение помех и многолучевой борьбы, позиционирование с двумя антеннами и синтез датчиков с IMU.
Шаг 7 — Интеграция GNSS с хост-системой
GNSS-модуль редко работает самостоятельно. Он обменивается данными с диспетчером полёта, диспетчером транспортного средства, промышленным компьютером, MCU, PLC, навигационным программным обеспечением или IMU — в зависимости от продукта. Типичный поток прост:
Для высокодинамических платформ объединение GNSS с IMU поддерживает выход положения при кратковременных перебоях сигнала и обеспечивает направление, когда устройство неподвижно. Но GNSS сам по себе не выполняет навигационную задачу — он подаёт данные о положении, и хост-система превращает эти данные в руководство, управление или ведение данных.
Тестирование и валидация перед массовым производством
Проверьте всё устройство, а не только модуль. Проверьте точность позиционирования по известной ссылке, проверьте скорость инициализации RTK и исправьте стабильность, а также измерите доступность сигнала в разных средах. Проводите динамические тесты на самой платформе — БПЛА, автомобиле, роботе или сельскохозяйственной машине — потому что движение меняет работу антенны и многонаправленность. Проверьте радиочастотную среду, чтобы убедиться, что электроника устройства не ухудшает приём GNSS, а также проверьте температуру и надёжность по всему рабочему диапазону. Производительность лаборатории и производительность реальных систем не всегда одинаковы, поэтому тестирование целой машины перед массовым производством не подлежит обсуждению.
Распространённые ошибки интеграции GNSS
Самые частые ошибки в OEM-проектах GNSS следуют узнаваемой схеме:
- Выбор модуля только на основе точности— акцент на «уровне сантиметров», игнорируя интерфейсы, питание, окружение и совместимость антенн.
- Игнорирование конструкции антенны— хороший приёмник в паре с плохо выбранной или плохо расположенной антенной показывает слабые результаты в полевых условиях.
- Плохая радиочастотная раскладка— цифровые цепи, силовые ступени и радиосвязи мешают приёму GNSS.
- Недостаточное планирование корректирующих данных— система RTK без надёжного источника коррекции никогда не обеспечивает свою номинальную точность.
- Тестирование только в условиях открытого неба— ухудшается производительность в городских, металлических или промышленных условиях, которые никогда не входили в план испытаний.
Решения JUMPSTAR GNSS для интеграции OEM
JUMPSTAR предоставляет полные строительные блоки системы позиционирования GNSS:Модули GNSS, RTK-модули,GNSS OEM-платы, приёмники,Антенны, позиционирующие терминалы и решения OEM/ODM. Поскольку потребности в интеграции различаются по точности, размеру, мощности, интерфейсу, антенне и применению, JUMPSTAR адаптирует предложение под устройство, а не навязывает универсальный модуль. Три примера иллюстрируют диапазон:
JS-AD56UB8 — Стандартная интеграция GNSS
Компактный мульти-GNSS-модуль с высокой чувствительностью (-167 дБм), частотой обновления 10 Гц и точностью субметра. Его небольшая площадь и низкая сложность делают её простым выбором для БПЛА, портативных устройств, логистики и автомобильного отслеживания, где достаточно стандартного позиционирования. См.JS-AD56UB8для полных характеристик.
JS-M6D — Многочастотная интеграция RTK
Мульти-созвездие, многочастотный RTK-модуль с точностью на уровне сантиметров и 96 поисковыми каналами, поддерживающий GPS, BDS, GLONASS и Galileo. Он подходит для точного сельского хозяйства, геодезии и управления машинами, где доступны корректировочные данные RTK, а двойное частотное отслеживание ускоряет инициализацию. См.JS-M6Dдля полных характеристик.
JS-BCK43H-3 — RTK + IMU для сложных сред
Модуль RTK с двумя антеннами и встроенным IMU, точностью с курсом 0,2° и способностью противопомех 60 дБ. Интегрированный инерциальный датчик поддерживает выход положения при коротких отключениях GNSS, что делает его отлично подходящим для дронов, роботов и автономных платформ, работающих вблизи источников помех. См.JS-BCK43H-3для полных характеристик.
Заключение
Успешная интеграция GNSS-модуля — это не просто выбор высокоточного модуля. Вся система — модуль, антенна, проектирование радиочастот, питание, интерфейсы, корректирующие данные, программное обеспечение и тестирование системы — определяет, что готовое устройство обеспечивает в полевых условиях. Сначала определите требования, сопоставьте модуль с применением, рассматривайте антенну и радиочастотную компоновку как часть проектирования и проверяйте на реальной платформе перед массовым производством. JUMPSTAR предоставляет GNSS-модули, решения RTK, OEM-платы, приёмники, антенны и индивидуальные решения для позиционирования для производителей, разрабатывающих промышленное и интеллектуальное оборудование.Свяжитесь с JUMPSTAR, чтобы обсудить ваши требования к интеграции GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


